


Ещё один интересный робот! Теперь настоящий вездеход для удалёнщиков)
Китайцы сделали идеальный транспорт, для работников которых вызвали в офис.
Сохраняй посты, комментируй и ставь оценки
Китайцы сделали идеальный транспорт, для работников которых вызвали в офис.
Он развивает скорость 3,6 миллиметра в минуту и управляется светом

Японские инженеры создали миниатюрный четвероногий шагоход размером 13 × 8 миллиметров, ноги которого приводятся в движение актуаторами из искусственно выращенной на основе клеток мышей мышечной ткани. Генетически модифицированные мышечные волокна сокращаются под действием синего света, и биогибридный робот поочередно поднимает и опускает ноги. Помимо движения по прямой, шагоход способен на повороты влево и вправо. Статья опубликована в журнале Advanced Robotics Research.
Миниатюризация роботов толкает инженеров к поиску новых типов актуаторов, так как привычные варианты — например, электродвигатели — при уменьшении масштаба теряют эффективность и просто перестают помещаться в корпус. Одно из возможных решений — биогибридные роботы, в которых роль актуаторов выполняют искусственно выращенные мышцы. В последние годы в этой области набирает популярность оптогенетический подход — в геном мышечных клеток внедряют ген ChR2 (канальный родопсин-2), который кодирует белок, чувствительный к синему свету с длиной волны около 480 нанометров. Такие фоточувствительные ткани затем можно активировать, просто посветив на них.
По сравнению с более стандартной в таких случаях электрической стимуляцией оптогенетический подход позволяет активировать мышцы бесконтактно и исключает повреждение тканей из-за электролиза. Благодаря этим преимуществам инженеры уже создали несколько типов биогибридных роботов, способных двигаться по прямой и поворачивать. Однако большинство из них устроены одинаково: полоски мышечной ткани прикреплены к гибким балкам, деформация которых приводит только к волнообразному ползанию, а не к полноценной ходьбе.
Инженеры под руководством Сёдзи Такэути (Shoji Takeuchi) из Токийского университета пришли к выводу, что для реализации полноценной шагающей походки необходим принципиально иной дизайн, в котором бы мышечные актуаторы сочетались с жестким скелетом и суставами. Результатом их работы стал миниатюрный четвероногий робот. Вместо гибких балок они использовали жесткий корпус с суставами, оси вращения которых наклонены относительно горизонтали. Благодаря этому сокращение мышц создает крутящий момент, поднимающий ногу вверх.

Корпус и ноги робота напечатали на 3D-принтере. В качестве актуаторов выступили мышечные ткани выращенные в виде колец из оптогенетически модифицированных миобластов, смешанных с гидрогелем и отлитых в формах из полидиметилсилоксана. После нескольких дней культивирования созревшие мышечные кольца пересадили на столбики суставов робота. Кольца расположили антагонистическими парами — симметрично на левой и правой сторонах корпуса, так что каждое кольцо можно стимулировать отдельно. Для повышения однородности мышечных колец инженеры применили оптическую тренировку: на протяжении всего периода выращивания клетки циклически стимулировали светом, чередуя облучение и отдых. Разработчики дополнительно обработали мышечные кольца кофеином, который стимулирует высвобождение кальция в клетках, что увеличило максимальную силу сокращения мышечных колец в 1,7 раза и компенсировало относительно низкую отдачу за счет оптогенетической стимуляции по сравнению с электрической.
Во время испытаний полностью собранный биогибридный шагоход уверенно перемещался в жидкой питательной среде. При стимуляции с частотой два герца и длительностью импульса 200 миллисекунд робот прошел более трех миллиметров за 50 секунд. Анализ подтвердил, что кончики его ног совершали периодические вертикальные перемещения, синхронизированные с импульсами света, — робот шагал, а не полз. При асимметричной стимуляции (10 миллисекунд с одной стороны и 100 с другой) робот поворачивал влево, а при симметричной — вправо, поскольку мышечные кольца на двух сторонах изначально различались по силе сокращения.

Разработчики планируют масштабировать архитектуру робота, создав систему с несколькими суставами. А еще — интегрировать микро-светодиоды непосредственно в корпус, что сделает стимуляцию более равномерной, а робота — автономным.
В 2025 году инженеры этой же группы собрали биогибридную роборуку, приводимую в движение актуаторами из пучков выращенных в лаборатории человеческих мышц. Конечность могла выполнять движения каждым пальцем по отдельности и передвигать небольшие предметы.

Человекоподобный робот установил новый мировой рекорд в полумарафоне в Пекине, обойдя лучшего бегуна среди людей примерно на шесть минут. Событие прошло на фоне растущей популярности роботизированных соревнований в Китае.
В 2025 году в стране впервые провели Игры человекоподобных роботов, где машины соревновались в единоборствах, боксе, футболе и других дисциплинах. Победитель прошлогоднего полумарафона показал относительно скромное время – 2 часа 40 минут.
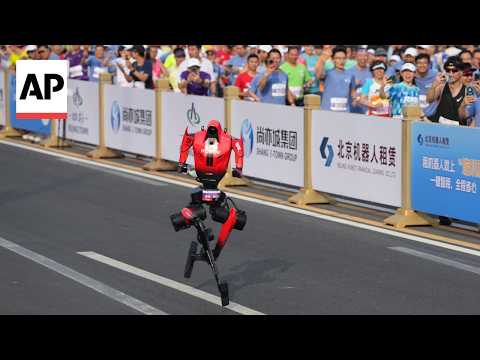
На соревнованиях 2026 года свои разработки выставили более 100 команд, что в пять раз превышает показатель прошлого года. Все участники рассчитывали улучшить предыдущий рекорд, однако итог превзошёл даже самые смелые ожидания.
Робот Lightning, разработанный китайским производителем смартфонов Honor, преодолел дистанцию в 21 километр всего за 50 минут и 26 секунд. Этот результат превзошёл не только прошлогодний рекорд среди роботов, но и мировой рекорд среди людей, установленный угандийцем Джейкобом Киплимо, – 57 минут 20 секунд.
Lightning оснащен красным корпусом и короткими руками, которые качаются вверх-вниз, копируя технику бегунов-людей для поддержания равновесия.
Робот оказался в меньшинстве, использовав автономную навигацию вместо дистанционного управления. При этом, для достижения результата инженеры применили систему жидкостного охлаждения и режим кратковременного форсажа.
Компания Nvidia показала мелких засранцев, которые бегают и пристают к людям. Да, они взаимодействуют и осознают окружающую обстановку.
Они даже реагируют на движения людей.
Новое исследование китайских ученых обещает произвести революцию в боевых действиях в городской среде. Эксперимент показал, что роботы-собаки, вооруженные пулеметами могут соперничать с обученными стрелками по точности стрельбы. Исследование, проведенное командой Сюй Чэн из Нанкинского университета науки и технологий, было опубликовано в рецензируемом журнале The Chinese Journal of Engineering. Оно демонстрирует возможности четвероногих роботов как платформ для ведения огня, что может кардинально изменить принципы ведения боевых действий в городских условиях.

Установка 7.62-мм пулемета на спину робота-собаки с автоматической системой перезарядки и амортизирующим креплением позволила добиться высокой точности стрельбы. При испытаниях на расстоянии 100 метров радиус рассеивания попаданий составил всего около 5 см, что сравнимо с точностью стрельбы стандартного оружия, используемого армией США, например, M4.
Особенностью китайского подхода стала разработка специального крепления для оружия, позволяющего минимизировать скачок дула при стрельбе и обеспечивающего свободу направления огня. Это контрастирует с американскими попытками, которые фактически сводились к простой установке оружия на спину робота.
Помимо улучшенной точности, четвероногие роботы, способные передвигаться по неровной местности и выполнять сложные маневры, предлагают новые возможности для ведения боевых действий в условиях городской застройки, где традиционные колесные и гусеничные платформы оказываются неэффективными.
Китайские ученые подчеркивают, что их знания в области проектирования и создания роботизированных собак дали им преимущество в интеграции оружейного модуля. Это открывает перспективы снижения жертв среди личного состава и повышения эффективности боевых действий в городах, где высок риск для живого персонала из-за сложности местности и необходимости ведения маневренной борьбы.
Китай продолжает активно готовиться к масштабному освоению Луны, и на этот раз в центре внимания оказались не обычные роверы, а роботы-собаки.

Передовые инженерные решения проходят испытания в условиях, максимально приближенных к лунным.
Четвероногие машины, разработанные специалистами Школы компьютерных наук Пекинского университета, демонстрируют высокую проходимость и устойчивость на сложном рельефе, имитирующем лунную поверхность – в частности, эксперимент проводился в образованной лавовыми потоками пещере неподалеку от города Муданьцзян.
Ключевое преимущество роботизированных собак — их способность преодолевать препятствия, которые оказываются не по зубам колесным аппаратам, — крутые склоны, рыхлый грунт и груды камней. Такие роботы-разведчики могут стать «авангардом» будущих лунных миссий, исследуя наиболее опасные и труднодоступные районы, куда не смог бы добраться человек или более громоздкая техника.
Ожидается, что подобные аппараты будут задействованы в предстоящей китайской лунной миссии «Чанъэ-7», запланированной на 2026 год, в рамках которой будет проводиться разведка мест для строительства лунной базы.
Эксперт Центра космических технологий Московского авиационного института Александр Бон оценил стратегическую важность этой разработки, рассказал о наличии аналогов в России и объяснил, для чего вообще нужны такие луноходы-разведчики.
Почему будущее лунных баз спрятано в пещерах
Разработка китайских коллег — часть глобального тренда, направленного на поиск оптимальных мест для долговременного пребывания человека на Луне. Как пояснил Александр Бон, для России тоже критически важна разработка луноходов-разведчиков. Особенно, если мы собираемся осваивать Луну, те самые вулканические пещеры — практически наилучшее место, где можно расположить инфраструктуру. Ученый подчеркивает: эти природные образования предлагают готовую защиту от экстремальных условий открытого космоса.
«В вулканических пещерах лунные базы будут хорошо защищены от солнечной радиации, микрометеоритов. Помимо этого, предполагается, что там более-менее стабильная температура — а это огромный плюс для инфраструктуры, которую планируется развивать, – она будет долго существовать, не подвергаясь перепадам», — отмечает специалист.
Почему Россия не отправляет робопсов на Луну
Что же касается технологической готовности России к созданию подобных аппаратов, то здесь ситуация неоднозначная. С одной стороны, в России есть все ключевые технологии, чтобы иметь достойные аналоги китайским роботизированным машинам, а с другой – если говорить об отправке на Луну не просто универсальных роботов-исследователей, которые могут оценить общую обстановку, а узкоспециализированных – способных проводить сложные исследования на месте предполагаемого возведения лунной базы, — то здесь возникают проблемы с отсутствием необходимых для сборки материалов.
«В России на данный момент нет высокопроизводительной электроники, с помощью которой можно было бы создавать узкоспециализированные устройства для изучения Луны, а также других планет»
Александр Бон
эксперт Центра космических технологий Московского авиационного института
Впрочем, уже к 2030 году ситуация должна измениться. В России планируется вводить в эксплуатацию специализированную машину по производству чипов — той самой высокопроизводительной электроники, с которой станет возможным создание сложной космической узкоспециализированной роботизированной техники.

Эксперт отметил, что сегодня Россия ничего не теряет от временного отсутствия высокопроизводительной электроники в контексте создания роботов для изучения Луны. На текущем этапе исследований есть потребность в получении общих данных о строении лунных пещер — о детальных исследованиях широкого спектра пока никто не говорит. Поэтому в гонке лучших роботов для первичных исследований пещер Луны Россию вполне можно назвать достойныме конкурентом Китаю.
«На данном этапе не только для России, но и для всех стран, которые собираются исследовать лунные пещеры, сейчас наиболее важно найти какие-то универсальные решения, поскольку мы не знаем специфику этих самых пещер на данный момент», — объясняет специалист МАИ.
Этот подход полностью согласуется с логикой китайской программы, где робот-собака выступает в роли такого универсального разведчика.
Так, работы, подобные китайским, закладывают фундамент для следующего этапа космической экспансии, когда на смену разведчикам придут узкопрофильные машины для строительства и обустройства внеземного жилья. Ждать осталось недолго.
Источник: www.techinsider.ru
Китайская компания Astribot показала своего домашнего робота, который который может готовить еду, поливать цветы, пылесосить и делать многое по хозяйству. В продажу помощник должен поступить к концу года. Купили бы?


Комментарии