


Робот из «Звёздных войн»!
Компания Nvidia показала мелких засранцев, которые бегают и пристают к людям. Да, они взаимодействуют и осознают окружающую обстановку.
Сохраняй посты, комментируй и ставь оценки
Компания Nvidia показала мелких засранцев, которые бегают и пристают к людям. Да, они взаимодействуют и осознают окружающую обстановку.
Китайская компания Astribot показала своего домашнего робота, который который может готовить еду, поливать цветы, пылесосить и делать многое по хозяйству. В продажу помощник должен поступить к концу года. Купили бы?
Он развивает скорость 3,6 миллиметра в минуту и управляется светом

Японские инженеры создали миниатюрный четвероногий шагоход размером 13 × 8 миллиметров, ноги которого приводятся в движение актуаторами из искусственно выращенной на основе клеток мышей мышечной ткани. Генетически модифицированные мышечные волокна сокращаются под действием синего света, и биогибридный робот поочередно поднимает и опускает ноги. Помимо движения по прямой, шагоход способен на повороты влево и вправо. Статья опубликована в журнале Advanced Robotics Research.
Миниатюризация роботов толкает инженеров к поиску новых типов актуаторов, так как привычные варианты — например, электродвигатели — при уменьшении масштаба теряют эффективность и просто перестают помещаться в корпус. Одно из возможных решений — биогибридные роботы, в которых роль актуаторов выполняют искусственно выращенные мышцы. В последние годы в этой области набирает популярность оптогенетический подход — в геном мышечных клеток внедряют ген ChR2 (канальный родопсин-2), который кодирует белок, чувствительный к синему свету с длиной волны около 480 нанометров. Такие фоточувствительные ткани затем можно активировать, просто посветив на них.
По сравнению с более стандартной в таких случаях электрической стимуляцией оптогенетический подход позволяет активировать мышцы бесконтактно и исключает повреждение тканей из-за электролиза. Благодаря этим преимуществам инженеры уже создали несколько типов биогибридных роботов, способных двигаться по прямой и поворачивать. Однако большинство из них устроены одинаково: полоски мышечной ткани прикреплены к гибким балкам, деформация которых приводит только к волнообразному ползанию, а не к полноценной ходьбе.
Инженеры под руководством Сёдзи Такэути (Shoji Takeuchi) из Токийского университета пришли к выводу, что для реализации полноценной шагающей походки необходим принципиально иной дизайн, в котором бы мышечные актуаторы сочетались с жестким скелетом и суставами. Результатом их работы стал миниатюрный четвероногий робот. Вместо гибких балок они использовали жесткий корпус с суставами, оси вращения которых наклонены относительно горизонтали. Благодаря этому сокращение мышц создает крутящий момент, поднимающий ногу вверх.

Корпус и ноги робота напечатали на 3D-принтере. В качестве актуаторов выступили мышечные ткани выращенные в виде колец из оптогенетически модифицированных миобластов, смешанных с гидрогелем и отлитых в формах из полидиметилсилоксана. После нескольких дней культивирования созревшие мышечные кольца пересадили на столбики суставов робота. Кольца расположили антагонистическими парами — симметрично на левой и правой сторонах корпуса, так что каждое кольцо можно стимулировать отдельно. Для повышения однородности мышечных колец инженеры применили оптическую тренировку: на протяжении всего периода выращивания клетки циклически стимулировали светом, чередуя облучение и отдых. Разработчики дополнительно обработали мышечные кольца кофеином, который стимулирует высвобождение кальция в клетках, что увеличило максимальную силу сокращения мышечных колец в 1,7 раза и компенсировало относительно низкую отдачу за счет оптогенетической стимуляции по сравнению с электрической.
Во время испытаний полностью собранный биогибридный шагоход уверенно перемещался в жидкой питательной среде. При стимуляции с частотой два герца и длительностью импульса 200 миллисекунд робот прошел более трех миллиметров за 50 секунд. Анализ подтвердил, что кончики его ног совершали периодические вертикальные перемещения, синхронизированные с импульсами света, — робот шагал, а не полз. При асимметричной стимуляции (10 миллисекунд с одной стороны и 100 с другой) робот поворачивал влево, а при симметричной — вправо, поскольку мышечные кольца на двух сторонах изначально различались по силе сокращения.

Разработчики планируют масштабировать архитектуру робота, создав систему с несколькими суставами. А еще — интегрировать микро-светодиоды непосредственно в корпус, что сделает стимуляцию более равномерной, а робота — автономным.
В 2025 году инженеры этой же группы собрали биогибридную роборуку, приводимую в движение актуаторами из пучков выращенных в лаборатории человеческих мышц. Конечность могла выполнять движения каждым пальцем по отдельности и передвигать небольшие предметы.
Предлагаю сегодня обсудить проблему, как отличить шизофреника от робота. Или наоборот.
Для разогрева небольшой отрывок по теме.
...
- Друзья, очень вас прошу, - зашептал Петр, - как бы вас не пытали, ни в чем не сознавайтесь. Иначе, ценность моего доноса резко снизится. Очень вас прошу, как родных друзей.
- Не переживай, Петя, - успокоил его Василий, - я точно ничего не скажу, потому как очень устойчив к пыткам. А Вован и Серега ничего не скажут потому, что тупые, как и ты. Никак не могут запомнить даже фамилию руководителя, не говоря об адресе и паролях.
Лариса не обманула. Действительно, уже через 15 минут мы были в кабинете у знаменитого Правоведова.
В кабинете у Правоведова.
Вопреки ожиданиям никаких пыточных механизмов в кабинете Правоведова не было. Небольшая комната была заставлена разными столами и стульями, на которых в полном беспорядке валялись какие-то папки, бумаги и компьютерные железки. Если бы железок было больше, чем бумаг, то можно было бы подумать, что это комната сисадмина. Но бумаг было все-таки побольше, значит, это был кабинет следователя.
Сам Правоведов оказался приятным спокойным молодым человеком в аккуратных очках и с культурными манерами.
Он предложил нам сесть и спросил, готовы ли мы давать показания под запись.
- Вы мне надиктуете, я все запишу, а потом Василий Иванович подпишет "с моих слов записано верно", ну и на этом, наверное, все, можете быть свободны. Если, конечно, в ходе дознания не всплывут какие-то совсем уж вопиющие факты.
Я хотел было спросить, с какой радости вообще Василию пришла повестка, но этот болтливый робот не дал мне и рта открыть. Он быстро проговорил следователю свою немецкую "историю", которую уже рассказывал в камере для Петра. При этом на фамилии "Химмельдоннерветтермительбрехен" следователь поморщился и попросил у Василия разрешения включить диктофон (на всякий случай), а также повторить рассказ сначала и помедленнее. Вторая пауза произошла при отзыве на пароль "Сало понад усё".
- Стоп, - сказал Правоведов, выключил диктофон, подумал пару секунд и очень вежливо спросил, - скажите, пожалуйста, вы, случайно, не псих?
- Да, псих, - нисколько не обижаясь спокойно ответил Вася, - у меня и справка есть. Вот, пожалуйста, если вам интересно.
И дал следователю какую-то бумажку. Правоведов с интересом стал ее читать, а мы с Серегой вытянув шеи пытались подглядеть, что же там такое написано. Коварный Вася никогда нам эту бумажку не показывал, хитрец эдакий.
- Очень, очень интересный и крайне важный документ, - прокомментировал Правоведов Васину бумажку, - 15-й психоневрологический диспансер, город Москва, Армянский переулок, дом 3/5, строение 4. Гражданин России Пак Василий Иванович считает себя роботом. Шизофрения второй (острой) стадии. Ограничено дееспособен. Профессиональная деятельность разрешена с ограничениями. А чем вы занимаетесь?
- Я - шахматный стример, - гордо заявил Вася, - хотите, сыграем?
- Э-э-э, потом как-нибудь, вот тут важно, - продолжил Правоведов, - опекуном назначен Вальдемар. Вы понимаете всю ответственность?
- Да, в полной мере, - твердо ответил я.
- Какой он опекун, - вдруг захныкал Вася, - совершенно мною не занимается, только деньги отбирает. Якобы на лекарства.
- Так, вы меня не путайте, - заявил Правоведов, - если у Вас действительно есть жалобы на опекуна, подавайте их официально, в установленном порядке. Это другое. Сейчас не об этом.
- Как же я могу подавать жалобы, если я официально признанный шизофреник, - удивился Вася, - все мои жалобы автоматически трактуются как плоды больного воображения и тщательно игнорируются всеми органами. Я могу жаловаться на что угодно, хоть на инопланетян, хоть на опекуна, хоть на роботов конкурентов. Результат понятен. Жесткий игнор.
- Кстати, а вы, действительно считаете себя роботом или просто дурите? - полюбопытствовал Правоведов.
- Я действительно считаю себя роботом, - спокойно ответил Вася, - более того, скажу Вам по секрету, я им и являюсь. Я изначально в этом диспансере просил выдать мне справку, что я робот. Они сказали, что такую справку выдать мне не могут, т.к. их самим тогда выдадут справки, что они шизофренники. Но они могут выдать мне справку, что я шизофреник. Тогда я спросил, не выдадут ли им в этом случае справки, что они роботы. Они засмеялись, сказали, что нет, в обратную сторону это правило не работает. Ну, я подумал, прикинул, вроде как разница небольшая. Любой робот очень похож на шизофреника, и любой шизофреник похож на робота. Раз мне нельзя быть роботом, кем я и являюсь, пусть буду хотя бы шизофреником. Все-таки это на шаг ближе к моей истинной сути.
...
Первоисточник:
Это так, для разогрева.
А теперь вопрос в тему:
Приходилось ли вам на практике решать проблему "Как отличить робота от шизофреника"?
Ральф МакКуорри (Ralph McQuarrie, 1929–2012) – совершенно культовая личность для всех фанатов «Звездных войн».

Этот человек по сути придумал, как будут выглядеть многие персонажи оригинальной трилогии: Чубакка, Дарт Вейдер, роботы R2-D2 и C-3PO и множество других второстепенных персонажей. Большинство локаций – это тоже его придумки, например, Татуин.
Ниже иллюстрации из трех его портфолио, содержащих концепт-арты к IV, V и VI эпизодам ЗВ и опубликованные издательством Ballantine Books в США под эгидой 20th Century Fox в 1977, 1980 и 1983 годах. Сейчас это библиографическая редкость.


Машинки могут стрелять мощными струями, создавать туман и даже увозить от огня раненых.
У неё 22 степени свободы — конечность сможет играть на пианино и даже немного на гитаре.
Его пневматические подошвы подстраиваются под рельеф

Инженеры из Японии и Франции разработали мягкие пневматические стопы для гуманоидного робота, которые могут в реальном времени менять жесткость в зависимости от типа поверхности. Стопы выполнены из силикона и способны переключаться от мягкого состояния к жесткому менее чем за 100 миллисекунд. Благодаря этому робот может на ходу подстраиваться под рельеф. Статья опубликована в журнале Advanced Robotics Research.
От гуманоидных роботов все чаще ждут, что они будут работать в реальных условиях — на промышленных площадках, в больницах и жилых помещениях, где поверхность под ногами непредсказуема. В отличие от колесных или четвероногих двуногие роботы благодаря высокому центру тяжести более чувствительны к неровностям и ударным нагрузкам. При этом большинство существующих человекоподобных роботов ходят на жестких стопах. Это упрощает управление, но приводит к проскальзыванию и плохому поглощению ударов. Наиболее простое решение проблемы — мягкие подошвы для амортизации. Однако такой подход не позволяет подстраиваться под рельеф местности в реальном времени.
Инженеры под руководством Ирен Фриццы (Irene Frizza) из совместной французско-японской лаборатории робототехники AIST-CNRS пришли к выводу, что идеальным решением была бы стопа, способная менять жесткость — по аналогии с тем, как мышцы человеческой стопы регулируют тонус в зависимости от поверхности. Они разработали мягкую пневматическую стопу с управляемой жесткостью и протестировали ее на реальном роботе.
Ступня имеет трехслойную структуру. Верхний и нижний выполнены из мягкого силикона Ecoflex и имеют встроенные воздушные камеры, разделенные нерастяжимым нейлоновым слоем. Когда обе камеры накачивают одинаково, они создают противоположные силы относительно среднего слоя, что приводит к увеличению сопротивления изгибу, как и в случае мышц-антагонистов в человеческой стопе. Внутри силиконовых слоев расположены полые алюминиевые элементы, выполняющие роль скелета, а сама стопа разделена на пять сегментов, имитирующих пальцы. Для дополнительной прочности инженеры обмотали подошву кевларовым волокном, что позволило увеличить жесткость более чем на 40 процентов.


Для распознавания рельефа на передней части каждой стопы установлена камера глубины Intel RealSense. Камеры сканируют поверхность во время фазы переноса ноги, что позволяет строить профиль высот, из которого система управления затем извлекает параметры рельефа. Параметры передаются в классификатор на основе метода k ближайших соседей, обученный на шести тысячах симулированных сценариев ходьбы. Эта информация затем используется для подбора необходимого давления воздуха, которое регулируется тремя электромагнитными клапанами. Вся цепочка от захвата кадра до установки давления занимает около 130 миллисекунд, что укладывается в 300 миллисекундное окно фазы переноса ноги. Средняя мощность пневматической системы составляет менее трех ватт на стопу, что меньше двух процентов от общего энергопотребления робота.
В экспериментах инженеры использовали человекоподобного робота HRP-4CR, который проходил дистанцию в два метра по гладкому полу, ковру и по ковру с разбросанными кабелями. Сравнение проводилось между жесткими стопами, пассивными мягкими стопами и предложенной адаптивной системой. Адаптивные стопы показали лучшие результаты по всем метрикам. Траектория центра масс робота стала более плавной — ее боковое отклонение сократилось с 12 до трех сантиметров, а пиковые силы удара при контакте с землей снизились с 600 до менее чем 500 ньютонов. Улучшение баланса достигалось исключительно за счет адаптации стоп, без изменений в контроллере ходьбы. Дополнительно разработчики выполнили моделирование в симуляторе MuJoCo на более сложных поверхностях — камнях, черепице, кирпичной кладке и мелком щебне. Симуляции подтвердили, что адаптивные стопы позволяют роботу успешно преодолевать препятствия высотой до 25 миллиметров и показывают на 70 процентов более высокий уровень успеха при прохождении сложных маршрутов по сравнению с фиксированными конфигурациями.
Пока система протестирована только в лабораторных условиях, и ее работоспособность еще не проверили на открытом воздухе и при плохом освещении. В дальнейшем авторы планируют дополнить камеры тактильной обратной связью от самой подошвы, чтобы система корректировала жесткость ступней даже при ненадежных визуальных данных.
Корейские инженеры из Корейского института технологий и образования тоже работают над улучшением ног человекоподобных роботов, пытаясь приблизить их к человеческим возможностям. В 2023 году они представили ногу HyperLeg, которая имитирует анатомию и возможности человеческой конечности. Нога имеет подвижный голеностопный сустав с двумя степенями свободы и подвижную стопу с отклоняемым мыском.
Роботы ETH Zurich впечатляют, даже когда просто ходят на четырех ногах. Не так давно к этим ногам добавили колеса.
«Колесная» версия робота умеет стоять и может использоваться для транспортировки грузов в городской среде.
Модель ANYmal разрабатывается дочерней компанией ETH Zurich Swiss-Mile и поэтому известна как Swiss-Mile Robot. Как и у оригинальной версии, у него четыре ноги. Закрепив колеса на концах этих ног, он по-прежнему сможет передвигаться как четвероногое животное, когда это будет необходимо — это особенно удобно, когда ему приходится подниматься по лестнице, что может помешать большинству других колесных роботов.
Однако при движении по тротуарам, полу и другим плоским поверхностям катание намного быстрее и энергоэффективнее, чем ходьба. Вот тут-то и пригодятся моторизованные колеса, поскольку теперь они позволяют этой модели двигаться со скоростью до 22 км/ч. В качестве дополнительного бонуса, если роботу нужно скатиться по лестнице или с бордюра, ноги сгибаются, чтобы действовать как амортизаторы.
Бот использует комбинацию GPS, датчиков LiDAR и камер для автономной навигации по городским улицам и избегания препятствий. В настоящее время он работает два часа от одной зарядки аккумулятора. И да, теперь он может вставать и катиться на задних колесах. При этом робот поддерживает баланс, непрерывно анализируя данные бортовых IMU (инерциальных единиц измерения) и измерения, сделанные датчиками на всех 16 двигателях ног и колес.
Для чего роботу такие сложности? По словам разработчиков, используя передние ноги в качестве рук, робот мог бы принимать у клиентов пакеты и посылки, а затем помещать их в грузовой отсек на своей спине. Затем он снова становился бы на четвереньки и быстро катился по адресу доставки.
Приглашаю вас окунуться в удивительный и прекрасный мир шахматного программирования. Сначала, в первой главе, чисто для разогрева, мы, с доброй улыбкой, вспомним не такое уж далёкое прошлое, когда люди пытались имитировать работу шахматных программ. Гримасы истории! Сначала игру людей выдавали за игру шахматных автоматов, сегодня игру компьютерных программ выдают за игру людей. Во второй главе вас ждёт самое начало настоящей истории шахматного программирования, включая эпические битвы советских и американских программ. В третьей главе обзор современного состояния дел на поле шахматного боя. В четвёртой заключительной главе я приглашаю посмотреть мою шахматную партию с одним из лучших на сегодня шахматных ботов. Я вам немного завидую, уважаемый читатель. Вас ждут удивительные и интересные приключения. Добро пожаловать!
© 2025 Константин Оборотов
=== Список всех глав
Глава 1. Имитация шахматного робота *
===

*** Глава 1. Имитация шахматного робота ***
В 1777 году в популярной Берлинской газете "Berliner Unsinn und Anderes" было опубликовано необычное объявление.
"Для нового популярного проекта требуется маленький смышлёный мальчик примерно десяти лет. Работа лёгкая, лежачая. Мальчик должен быть спокоен, молчалив и хорошо знать математику. Желательно еврейской национальности. Оплата по договоренности. Бесплатное питание гарантируется в любом случае".
- Марта, дорогая! Мы спасены! - закричал Ганс Липке своей жене, прочитав это объявление, - один из наших десяти детей теперь не будет голодать! Иди сюда!
Жена Ганса Марта немедленно бросила стирку белья, вытерла руки о подол и надела очки.
- Ну и каким жуликам ты поверил на этот раз? - спросила Марта, начиная чтение, - где читать? Вот это что ли, "новый способ быстро разбогатеть?"
- Нет, ниже, там, где про "лежачего мальчика". Наверняка, это какой-то пансионат для особо одарённых детей евреев типа нашего Питера.
- А разве наш Питер еврей? - удивилась Марта.
- Тебе видней, ты ведь его рожала. Да это и неважно! Скажем, что еврей, как они узнают, так это или нет. Не будут же они измерять штангенциркулем его череп. Вообще, Питер по всем параметрам подходит. Маленький, постоянно лежит и молчит.
- А разве он знает математику?
- Сейчас проверим. Эй, Питер! Сколько будет дважды два?
- Четыре, - ответил Питер после минутного размышления.
- Гений! Вставай и собирайся. Пойдём на работу. Какая тебе разница, где лежать и молчать? А там тебя за это будут кормить.
Работодатель, некий Вондерганг фон Шахритер объяснил суть работы.
Имеется ящик из дорогого дерева. На этом ящике расположена шахматная доска с фигурами. Мальчик должен быть размещён лёжа внутрь ящика прямо под шахматную доску. Специальный механизм позволял мальчику чётко видеть движения фигур, а также передвигать их.
- Очень перспективная тема сейчас в Германии, да и вообще в Европе, - с энтузиазмом рассказывал Шахритер, - интерес народа к автоматизации шахматной игры просто зашкаливает. Несколько десятков шахматных автоматов ползают по нашей стране, огромные деньги заколачивают. Да, чуть не забыл. Ты, паренёк, хорошо в шахматы играешь?
Питер впал в глубокое раздумье.
- Задам вопрос попроще, - понимающе кивнул головой Шахритер, - ты в шахматы играть умеешь?
На этот вопрос Питер ответил довольно быстро:
- Не знаю, не пробовал.
- Не слушайте его! - закричал Ганс Липке, - он очень талантливый. Задачки по математике щёлкает как орехи. А любой математик - отличный шахматист, это всем известно.
- Ладно, - махнул рукой Шахритер, - я его научу. Шахматы - это просто. Вот бином Ньютона - это сложно. Питер, ты сам-то хочешь этим заниматься? Будешь работать шахматным автоматом?
- Буду, - ответил Питер неуверенно, но зато быстро.
- Попробовал бы ты только отказаться, - проворчал Ганс Липке, - я бы тебе сделал ход конём по голове, чтобы лучше соображал, чего ты хочешь делать, и чего ты будешь делать.
Так началась карьера Питера, одного из многих шахматных автоматов конца 18-го, начала 19-го веков. Несмотря на то, что "шахматы - это просто" по утверждению Шахритера и упорные тренировки, играл в шахматы Питер плохо. Зато он проявил себя в роли артиста. Когда он проигрывал, он начинал очень правдоподобно рыдать басом. Когда выигрывал (случилось и такое), очень язвительно обращался к сопернику, "вам матец, херр Миттельбрахенветтер, ха-ха-ха".
Народу нравились такие шоу. Нравилась даже относительно слабая игра Питера. Ведь у него мог выиграть даже слабый игрок, а это положительно сказывалось на интересе к автомату Питера. Какой интерес играть с автоматом, который всё время выигрывает?
Шахритер придумал хорошую систему ведения бизнеса. Партия игралась на довольно большую ставку, а также продавались недорогие билеты на просмотр игры. В результате, даже если Питер проигрывал, убыток с лихвой покрывался за счёт зрителей.
К тому же через пару лет, благодаря приобретённому опыту, качество игры Питера заметно улучшилось, что положительно сказывалось на доходах.
Беда подошла с другой стороны. Питер подрос и перестал помещаться в ящик. Можно, конечно, было заменить ящик на другой, больший по размеру.
Но хитрый Шахритер подошёл к решению проблемы с другой стороны. Он просто нашёл другого мальчика, более молодого, подходящего по габаритам. Питер перешёл на должность тренера, консультанта и ответственного за безопасность.
Так дело двигалось и дальше. Постепенно команда Шахритера увеличилась до десяти человек, работа находилась для всех. Для самых способных парней всё-таки делали новые ящики для игры. Другие работали на должностях "подай - поднеси". Ну, чисто как "Ласковый Май"!
Самым крупным успехом корпорации была партия одного из автоматов против самого Наполеона. В шахматы Наполеон играл плохо, но у автомата хватило ума эту партию проиграть. Это было правильное решение. Наполеон очень нервничал, когда проигрывал. В приступе ярости он вполне мог разгромить автомат и поколотить членов команды, тусовавшихся рядом.
Неплохо шли дела у Шахритера и его команды! Но только некоторое время.
Всё хорошее когда-нибудь кончается. Начались разоблачения конкурирующих автоматов, а через это у народа начал пропадать интерес к шахматной игре всех остальных профессионалов рынка. Народ желал играть именно с автоматами, а не с какими-то малогабаритными жуликами спрятанными внутрь.
Доходы сначала упали, а затем и вообще пропали.
Шахритер уехал в Америку в поисках новых идей, а участники его команды разошлись кто куда.
Вот такие гримасы истории! Если сейчас подозреваются люди в том, что они используют подсказки шахматных движков, то тогда подозревались автоматы в том, что за них думают люди.
Прошла эпоха шахматных автоматов со встроенными в них живыми людьми.
Началась эпоха настоящих шахматных автоматов, которые играют вполне самостоятельно.
Об этом следующая глава.
...
Первоисточник:
===

1. Джордж Лукас, создатель «Звездных войн», черпал вдохновение из различных источников, включая фильмы Акиры Куросавы, «Герой с тысячью лиц» Джозефа Кэмпбелла и сериалы «Флэш Гордон».
2. Первоначальное название «Звездных войн» было «Приключения Люка Старкиллера».
3. Характерные звуковые сигналы и свистки R2-D2 были созданы звукорежиссером Беном Берттом, который смешал звуки воркования маленького ребенка и вой мула.
4. Музыка Джона Уильямса к «Звездным войнам» стала одним из самых узнаваемых саундтреков к фильмам в истории, за что он получил премию «Оскар».
5. Звук дыхания Дарта Вейдера это звук работы дыхательного аппарата для подводного плавания.
6. Концепция «Силы» в «Звездных войнах» была вдохновлена интересом Лукаса к мифологии и идеей об универсальной энергии, которая связывает все живые существа.
7. Лингвист Марк Окранд разработал клингонский язык для «Звездного пути» и хаттский язык для «Звездных войн».
8. В «Империи наносит ответный удар» вы можете заметить «Тысячелетний сокол» на заднем плане, когда собирается флот повстанцев.
9. Световой меч, который носил Энакин Скайуокер, изначально принадлежал графу Дуку, который обучал его как джедая.
10. Эпическая дуэль на световых мечах между Оби-Ваном Кеноби, Квай-Гоном Джинном и Дартом Молом в «Скрытой угрозе» была поставлена Рэем Паком, сыгравшим Дарта Мола.
11. Звук взрыва Звезды Смерти это наложение звука взрыва на рев медведя.
12. Вид и происхождение Йоды остаются в строжайшем секрете. Даже его родная планета никогда не раскрывается.
13. R2-D2 управлялся Кенни Бейкером, актером ростом всего 3 фута 8 дюймов.
14. Световые мечи бывают разных цветов, каждый из которых имеет свое значение. Например, синий часто ассоциируется с джедаями-хранителями, а красный представляет ситхов.
15. Актеру Энтони Дэниелсу пришлось часами находиться в костюме C-3PO, который был неудобным и очень тесным.
16. Джеймс Эрл Джонс озвучил Дарта Вейдера, а Дэвид Проуз сыграл его.
17. Сэр Алек Гиннесс, сыгравший Оби-Вана Кеноби, заключил сделку на 2,25% валового гонорара, что сделало его очень богатым человеком.
18. Язык эвоков в «Возвращении джедая» был создан с использованием комбинации тибетского, непальского и калмыцкого языков.
19. R2-D2 и C-3PO появляются в эпизодах в различных фильмах, не связанных со «Звездными войнами», включая «Индиана Джонс» и «Инопланетянин».
20. «Возвращение джедая» изначально называлось «Месть джедая», пока Лукас не решил, что месть не является концепцией джедаев.
21. Имперский марш впервые был представлен в «Империи наносит ответный удар» и с тех пор стал олицетворением Империи.
22. Пламя в сцене погребального костра в «Возвращении джедая» было создано путем сжигания куклы Дарта Вейдера в натуральную величину.
23. Дэвид Проуз, актер в костюме Дарта Вейдера, изначально озвучил персонажа. Однако его акцент сочли неподходящим, и пригласили Джеймса Эрла Джонса.
24. «Звездные войны» оказали глубокое влияние на мировую поп-культуру: отсылки и пародии появлялись позже в многочисленных фильмах, телешоу и разных СМИ.
25. Такие фразы, как «Да пребудет с тобой Сила» и «У меня плохое предчувствие по этому поводу» стали знаковыми фразами.
26. Харрисон Форд не был первоначальным кандидатом на роль Хана Соло. Среди других актеров, рассматриваемых на роль, были Курт Рассел, Ник Нолти и Кристофер Уокен.
27. Мультсериал «Звездные войны: Войны клонов» устраняет разрыв между Эпизодом II и Эпизодом III и глубже погружает зрителя во вселенную «Звездных войн».
28. Звуки светового меча были созданы путем наложения звука работающего 35-мм кинопроектора на звук работы старого телевизора.
29. В оригинальном выпуске «Возвращение джедая» призрак Силы Энакина Скайуокера изображал Себастьян Шоу. В специальном выпуске его заменила версия Хейдена Кристенсена.
30. Сэмюэл Л. Джексон, сыгравший Мейса Винду, попросил, чтобы у светового меча его персонажа было фиолетовое лезвие, чтобы он мог видеть себя в боевых сценах.
31. Юэн МакГрегор, сыгравший молодого Оби-Вана Кеноби, готовился к роли, наблюдая за игрой Алека Гиннесса, чтобы уловить суть своего персонажа.
32. Дуэль на световых мечах в «Скрытой угрозе» — одна из самых сложных боевых сцен, когда-либо поставленных, в которой Рэй Парк (Дарт Мол) выполняет большую часть трюков сам.
33. Истинная личность Императора Палпатина, как Дарта Сидиуса держится в секрете до «Возвращение джедая».
34. В дополнение к своей актерской карьере Кэрри Фишер была хорошим писателем, написавшим несколько романов и сценариев.
35. Во вселенной «Звездных войн» представлено огромное количество инопланетных видов, каждый из которых обладает своими уникальными характеристиками и культурой.
36. Джедаи следуют строгому кодексу, который подчеркивает мир, знания и гармонию. Их обучают использовать Силу для защиты, а не для агрессии.
37. Многие считали, что «Новая надежда» провалится в прокате, но впоследствии этот эпизод одним из самых успешных во всей франшизе.
38. «Тысячелетний сокол» и X-Wing — два самых знаковых космических корабля во вселенной «Звездных войн».
38. «Новая надежда» получила несколько наград Американской киноакадемии, в том числе за лучшую художественную постановку и лучшие визуальные эффекты.
39. Джордж Лукас намеренно держал вид Йоды и его предысторию в тайне, чтобы сохранить атмосферу загадочности.
40. Имперский звездный разрушитель — один из крупнейших космических кораблей во вселенной «Звездных войн», его длина превышает милю.
41. Граф Дуку, также известный как Дарт Тиранус, когда-то был мастером-джедаем, перешедшим на темную сторону.
42. Первое появление Йоды состоялось в «Империя наносит ответный удар», где он обучал Люка Скайуокера путям Силы.
43. Хан Соло выиграл «Тысячелетний сокол» у Лэндо Калриссиана в игре сабакк, которая похожа на покер.
44. Все солдаты-клоны были генетически идентичны, а генетическим шаблоном для их создания послужил Джанго Фетт.
45. Просьба Сэмюэля Л. Джексона о фиолетовом световом мече для Мейса Винду привела к созданию световых мечей других цветов.
46. Энакин Скайуокер родился без отца, что привело к предположению, что он был зачат самой Силой.
47. Каждый световой меч содержит кайбер-кристалл, который определяет цвет клинка и находит отклик у джедаев или ситхов, которые им владеют.
48. Политический фон трилогии-приквела отражает политические темы реального мира, включая коррупцию, рост диктатур и последствия войны.
49. Дуэли на световых мечах развивались на протяжении всего фильма, становясь все более сложными и визуально динамичными по мере развития технологий.
50. Джордж Лукас изначально задумывал «Звездные войны» как отдельный фильм, но позже расширил его до трилогии и, в конечном итоге, до полноценной саги.
51. История Падме Амидалы – это история любви, политики и трагедии, приведшая к ее безвременной смерти.
52. Сила часто создает глубокие связи между персонажами, как, например, связь между Рей и Кайло Реном в трилогии-сиквеле.
53. Сериал Disney+ «Мандалорец» вдохнул новую жизнь во франшизу «Звездные войны» своим свежим подходом и персонажами, включая Грогу (Малыш Йода).
54. Шагоходы AT-AT и AT-ST — грозные наземные средства, используемые Империей в фильмах «Империя наносит ответный удар» и «Возвращение джедая».
55. Энакин Скайуокер считается Избранным, который принесет баланс в Силу, хотя его путь полон тьмы.
56. Возвращение Императора Палпатина в «Восстании Скайуокера» стало важным поворотом сюжета, который завершил сагу.
57. Очарование темной стороны соблазняет многих персонажей, иллюстрируя моральную борьбу во вселенной «Звездных войн».
58. Кончина Кэрри Фишер в 2016 году стала значительной потерей для франшизы, поскольку она сыграла культовую роль принцессы Леи.
59. «Звездные войны» произвели революцию в методах кинопроизводства и вдохновили бесчисленное количество режиссеров и художников по спецэффектам.
60. «Звездные войны» полны запоминающихся цитат, таких как «У меня плохое предчувствие по этому поводу» и «Я твой отец».
61. «Звездные войны» вдохновили на реальные достижения в области робототехники, исследования космоса и технологий.
62. Вечная привлекательность «Звездных войн» заключается в их универсальных темах борьбы добра и зла, героизма и силы надежды.
Еще больше таких подборок на моем канале https://t.me/realhistorys
Мой канал «Клубничный переполох» https://t.me/erosstoris
Мой канал с подборками интересных фактов https://t.me/actualfacts
Мой канал о кошках https://dzen.ru/o_koshkah
Мой канал с переводами рассказов зарубежных писателей https://boosty.to/webstrannik
Всем удачного дня!

Два инженера-робототехника построили действующий прототип робота TARS из фантастического фильма «Интерстеллар», чтобы проверить сможет ли настоящий робот с такой конструкцией передвигаться, как это показано в кино. Реальный робот TARS3D имеет массу около одного килограмма и состоит из четырех вращающихся вокруг общей оси блоков с телескопически выдвигающимися ступнями. Исследователи построили математические модели для двух вариантов передвижения: ходьбы и качения «колесом», после чего воспроизвели их на реальном роботе. Кроме этого, инженеры использовали обучение с подкреплением, чтобы найти другие возможные способы локомоции такой конструкции. Препринт опубликован на сайте arXiv.org.
Обычно при проектировании ходячих роботов инженеры опираются на морфологию живых прототипов: двуногих, четвероногих или шестиногих существ. Биомиметический подход доказал свою эффективность, позволив построить роботов, способных передвигаться по сложному пересеченному рельефу, как робособаки вроде ANYmal. Однако существует и другой путь — создание роботов, чья конструкция не имеет привычных биологических аналогов, как, например, в случае роботов-пылесосов или промышленных манипуляторов.
Одним из ярких примеров такого небиологического дизайна являются роботы TARS и CASE — персонажи фантастического фильма «Интерстеллар». В сложенном состоянии корпуса этих роботов выглядят как черный монолит, но на самом деле состоят из четырех соединенных между собой прямоугольных блоков, которые могут отклоняться и поворачиваться друг относительно друга. В фильме это позволяет роботам трансформироваться и передвигаться несколькими способами. К примеру, они могут ходить походкой, напоминающей двуногую, используя блоки как ноги, а также катиться. Во втором режиме все сегменты-блоки раскладываются, поворачиваясь вокруг центрального шарнира и образуя подобие спиц колеса без обода.

Необычные концепции из научной фантастики часто служат источником идей для инженеров. Вот и в этот раз робототехник из компании Nimble.ai Адитья Срипада (Aditya Sripada) вместе с выпускником Университета Карнеги — Меллона Абхишеком Варриером (Abhishek Warrier) взялись проверить, сможет ли реальный робот с конструкцией, как у TARS, передвигаться, как фильме. Они построили небольшой прототип TARS3D около 25 сантиметров высотой и массой около одного килограмма с корпусом из PLA-пластика.
Робот состоит из четырех соединенных одной осью ног-блоков, каждая из которых имеет по два привода. Один отвечает за вращение ноги в суставе, а другой за работу телескопического механизма, изменяющего длину ноги. На конце каждой ноги находится ступня изогнутой формы, которая облегчает ходьбу и качение. Всего у робота восемь степеней свободы: четыре отвечают за телескопическое изменение длины, еще четыре — это вращение ног в «бедре».

Сначала исследователи аналитически описали два основных вида передвижения, показанных в фильме. Для модели ходьбы они использовали модель пассивного шагохода. Во время ходьбы внутренние и внешние ноги TARS3D движутся попарно синхронно. Для режима качения TARS3D отклоняет свои ноги так, чтобы они образовали конфигурацию, напоминающую колесо со спицами без обода. Переднюю и заднюю кромки каждой ступни можно рассматривать как концы четырех спиц, и каждые две из четырех ноги образуют колесо с восемью спицами. Режим качения TARS3D немного отличается от киношного прототипа: реальный робот катится не как единое целое, а поочередно переставляя левое и правое «колеса», при этом каждое из них за один шаг поворачивается на один сектор.
Кроме этого, инженеры попробовали поискать другие возможные для такой конструкции способы передвижения и использовали метод глубокого обучения с подкреплением. В результате агент в симуляции смог воспроизвести уже описанные аналитическим методом походки, а также научился новым движениям. Например, при помещении целевой точки в стороне от прямой линии, агент освоил асимметричную походку, при которой одна сторона тела робота остается почти неподвижной. Когда не получалось найти более эффективный способ движения, он научился совершать прыжки.
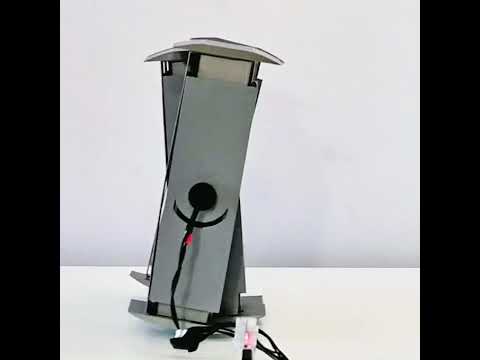
Авторы проекта планируют установить на робота бортовые аккумуляторов и системы связи, чтобы он стал автономным, интегрировать сенсоры IMU для оценки текущего состояния и разработать алгоритм переключения между различными режимами движения.
Использовать спицы колеса без обода в роли ног не новая идея. Например, в прошлом году ученые из Японии представили двухколесный вариант робота, который способен преодолевать неровности и взбираться по ступенькам.

Инженеры из Калифорнийского университета в Беркли разработали систему PHP (Perceptive Humanoid Parkour). Система позволяет роботам-гуманоидам автономно выполнять сложные прыжки, залезать на высокие объекты и преодолевать полосы препятствий, используя зрение и динамику движений, характерную для профессиональных атлетов.
Обучение с подкреплением и «зрение» робота. Главная сложность паркура заключается в том, что робот должен соотносить свои физические параметры с геометрией объектов в реальном времени. В системе PHP сначала узкие специалисты-алгоритмы обучаются выполнять один конкретный трюк в симуляции. Затем все эти навыки объединяются в единую нейросеть, которая управляется визуальным потоком (картами глубины). Это позволяет роботу «чувствовать» дистанцию и инерцию, избегая падений при резкой смене типа движения.
Исследователи поставили перед собой цель наделить машины не просто устойчивой походкой, но и настоящей ловкостью человека. Для этого они использовали видеозаписи реальных движений трейсеров, занимающихся паркуром. Процесс обучения проходил в несколько этапов: сначала массив данных разбивался на отдельные элементарные навыки, а затем с помощью обучения с подкреплением робот учился комбинировать их в плавные цепочки. Работа размещена на сервере arxiv.

Одной из главных трудностей в робототехнике остается сочетание физической устойчивости с точностью и скоростью движений. Как отмечают авторы работы: «Последние достижения в передвижении роботов-гуманоидов позволили добиться стабильной ходьбы по пересеченной местности, но воссоздание маневренности и адаптивности динамичных человеческих движений остается открытой проблемой». Предложенная архитектура решает этот вопрос через модульный подход, где за планирование пути отвечает нейросеть, анализирующая данные с бортовых камер.
Практические испытания проводились на роботе Unitree G1, который продемонстрировал впечатляющие результаты. Робот преодолевал препятствия высотой до 1,25 метра, что составляет 96% от ее собственного роста.

Робот самостоятельно принимал решения о том, стоит ли ему перешагнуть преграду, запрыгнуть на нее или использовать перекат для спуска. Все это происходило в режиме реального времени: система адаптировалась к изменениям окружения без предварительно прописанного маршрута. Благодаря интеграции глубокого обучения и сенсорного восприятия, робот научился эффективно распределять усилия моторов для совершения рывков и прыжков.
В будущем такие технологии станут фундаментом для создания роботов-спасателей, способных работать в зонах катастроф, где ландшафт слишком сложен для обычных колесных или шагающих платформ. Разработка открывает путь к созданию автономных помощников, чья мобильность вплотную приблизится к человеческим возможностям или даже превзойдет их в опасных для жизни условиях.
Китайцы сделали идеальный транспорт, для работников которых вызвали в офис.
Норвежский производитель роботов 1X продемонстрировал возможности модели Eve, способной выполнять множество операций в полностью автономном режиме. Компания подчеркнула, что роботы на демонстрационном видео не управлялись человеком в удалённом режиме, при подготовке материала не использовались монтажные склейки, ускорение видео, не было запрограммированных последовательностей — машины контролировались нейросетями без участия человека.


Комментарии