


Фильм "Я, робот". Кажись немного осталось...
По крайней мере отсасывать уже учатся…
Сохраняй посты, комментируй и ставь оценки

Спустя два десятилетия после того, как DARPA впервые начала эксперименты с киборг-насекомыми в рамках программы HI-MEMS, команда исследователей из Сингапура продемонстрировала новое достижение в этой области.
Речь идет о таракане-киборге с 3D-печатным снаряжением, дистанционным управлением и инфракрасными камерами, способном находиться под водой часами.
Группа под руководством Хиротаки Сато из Наньянского технологического университета давно работает с этим ненавидимым многими вредителем. Насекомых оснащают инфракрасными камерами, чтобы направлять их в зоны бедствий и помогать спасательным операциям в поиске выживших.
Важно понимать, что киборг-насекомые остаются живыми организмами, оснащенными технологиями. Команда Сато уже показывала управляемый компьютером рой таких созданий в 2024 году, однако исследователей не устраивало то, что тараканов нельзя было отправить сквозь воду, и они вернулись к чертежной доске.
Результатом стала улучшенная версия, которая поэтапно провела под водой три часа на глубине 50 сантиметров. Этого достаточно для большинства луж и слегка затопленных участков. Любопытно, что скорость тараканов пострадала незначительно, снизившись с 8,75 сантиметра в секунду на суше до 7,84 сантиметра в секунду под водой.
Тараканы не плавают в привычном смысле, но умеют держаться на плаву гребковыми движениями и неплохо перемещаются по водоемам. Не исключено, что реальная глубина погружения может быть больше, чем в тесте.
Для этого насекомые носят специально изготовленный 3D-печатный водолазный костюм с трубками, которые крепятся к их дыхательным отверстиям, называемым дыхальцами. В баллоне находится губка с перекисью водорода и диоксидом марганца. Медленная и тщательно настроенная реакция выделяет кислород с контролируемой скоростью.

Такое решение позволило избежать сложной задачи размещения тяжелого баллона со сжатым кислородом. Таракан оказался практически идеальной платформой для подобных задач, ведь его лапки легко контролируются электрическими импульсами, а особенности передвижения позволяют преодолевать почти любой рельеф, зачастую лучше миниатюрных роботов.
Биологические батареи насекомых теоретически работают неделями. Одному таракану еда требуется лишь раз в несколько недель, что критично важно для миссий, так как ученые, работающие с миниатюризацией, постоянно упираются в ограничения по энергии. ИК-камеры и беспроводная связь используют настоящий мини-аккумулятор, но сами насекомые способны находить пропитание самостоятельно.
Команда Сато рассчитывает применять рои подводных тараканов в спасательных операциях, но смотрит и дальше в будущее. Речь идет о более суровых средах и внеземных исследованиях, включая поверхность Марса.
После этого результата подобная затея выглядит вполне реалистично, ведь конструкция таракана максимально прокачивает все навыки выживания. Насекомые могут неделями обходиться без еды и воды и прекрасно функционируют в дыхательных средах, губительных для человека, вроде тех, где мало кислорода или много углекислого газа.
Тараканы выдерживают дозы радиации, способные сварить человека, а закрытие дыхалец позволяет им задерживать дыхание до 40 минут. Их рацион способен посрамить даже чаек, поскольку список того, чем они питаются, по сути сводится к слову "всем", включая человеческие отходы.
Любая рана, включая потерю головы, не приводит к кровотечению, а просто затягивается свертыванием. Иммунная система позволяет им перерабатывать многие загрязнители и пестициды, а адаптации они вырабатывают быстро, при этом их скорость размножения превосходит кроличью.т труд.

Сеть чартерных школ в Сан-Диего столкнулась с критикой со стороны исследователей в сфере образования после того, как потратила $500 000 на двух человекоподобных роботов на базе ChatGPT для использования в качестве помощников учителей.
Altus Schools приобрела две единицы Ameca – робота ростом около 188 сантиметров, разработанного компанией Engineered Arts. Устройство оснащено силиконовым лицом и открытыми моторами, призванными имитировать человеческие эмоции.
Роботов настроили с четырьмя личностями, среди которых учитель, коуч по благополучию, консультант по поступлению в колледж и переводчик. Учеников никогда не оставляют наедине с машинами во время взаимодействия.
Как сообщает NY Post, Уэйн Холмс, профессор ИИ и образования в Университетском колледже Лондона, заявил, что не существует "независимых масштабных доказательств" того, что подобные инструменты безопасны или эффективны в учебной среде.
Второй исследователь пошел дальше, назвав физического робота "полной чушью, шоу, фарсом, зрелищем".
По его словам, отвлекающий эффект человекоподобного робота активно вредит, и ни одна машина не способна воспроизвести разумность или адаптивность живого учителя.
Холмс добавил, что утверждение, будто Ameca может "хоть когда-то приблизиться на миллион миль к возможностям человека-учителя, преступно". Критики отмечают, что $500 000 можно было бы направить на наём реальных учителей, ассистентов или специалистов по психическому здоровью.
Во время одного из наблюдаемых уроков робот, изображавший Николу Теслу, провел занятие с постоянными запинками, остановками и прерываниями, говоря слишком быстро для понимания учениками.
Декан академических исследований самой школы признала, что урок получился "неуклюжим".
Дискуссия разворачивается на фоне того, как разные страны выбирают противоположные подходы к ИИ в образовании. Норвегия недавно полностью запретила ИИ-инструменты для учеников начальной школы, сославшись на падение результатов тестов и необходимость вернуться к базовым учебным навыкам.

Китайский производитель робототехники Unitree представил трансформируемый мех GD01 – первую в мире серийную пилотируемую машину, доступную для гражданского использования. Стартовая цена составляет 3,9 миллиона юаней, что эквивалентно примерно 574 090 долларам. Презентация состоялась в публикации на платформах Weibo и X, где компания опубликовала минутный демонстрационный ролик.
GD01 официально позиционируется как трансформируемое гражданское транспортное средство, а не как боевой комплекс.

Общая масса машины с пилотом на борту составляет около 500 килограммов. Внешне аппарат впечатляет габаритами – он примерно вдвое выше среднего взрослого человека и оснащён ярко-красными панелями на конечностях и каркасе корпуса, тогда как серебристые перекладины удерживают пилота в открытой кабине.
В демонстрационном видео основатель Unitree Ван Синсин лично садится в центральное кресло меха, пристёгивается, берётся за управление и приводит машину в движение по полу заводского цеха.
Робот ходит уверенно, а в одном из эпизодов даже разбивает кучу кирпичей. Также демонстрируется способность GD01 отклоняться назад и переходить в четвероногую конфигурацию.
Сама конструкция меха раскрывает инженерные принципы его работы. Толстые чёрные гусеничные ленты обхватывают каркас и стопы, обеспечивая дополнительное сцепление при необходимости, а вдоль конечностей и торса проходят гидравлические линии и шарнирные узлы.
Анонс новой модели приходится на ключевой период для базирующейся в Ханчжоу компании, которая активно расширяется и готовится к выходу на рынок. Unitree готовит IPO на шанхайской бирже STAR Market и планирует привлечь до 4,2 миллиарда юаней, направив средства на исследования и разработки в области воплощённого ИИ и расширение производственных мощностей.
Финансовые показатели Unitree демонстрируют стремительный рост. Годовая выручка компании в 2025 году достигла 1,708 миллиарда юаней, увеличившись более чем втрое – на 335,4% в годовом исчислении. Чистая прибыль без учёта разовых статей подскочила почти в семь раз и составила 600 миллионов юаней, что выводит Unitree в число немногих универсальных робототехнических компаний с по-настоящему устойчивой прибыльностью.

Исследователи из Лаборатории компьютерных наук и искусственного интеллекта MIT (CSAIL) разработали трёхстороннюю молнию, способную за считанные секунды превращать гибкие 3D-печатные структуры в жёсткие несущие конструкции.
Механизм под названием "Y-Zipper" может быстро собирать балки, арки, конечности роботов и развёртываемые каркасы – с применением в адаптивной робототехнике, быстро разворачиваемых укрытиях и реконфигурируемых медицинских инструментов.
В отличие от обычных молний, скрепляющих две плоские поверхности, Y-Zipper стягивает три гибких "рукава" в жёсткую треугольную трубку. В расстёгнутом виде конструкция ведёт себя как мягкие пластиковые полоски, каждая из которых сгибается независимо, но после прохода специального бегунка рукава сцепляются в прочную балку, способную выдерживать нагрузку.

Сама концепция родилась ещё в 1985 году, когда профессор MIT Уильям Фримен предложил систему треугольной молнии для быстрой сборки палаток, мебели и контейнеров, однако производственные ограничения того времени делали идею непрактичной – и лишь современные 3D-принтеры позволили вернуться к замыслу.
Команда CSAIL создала программное обеспечение, позволяющее настраивать поведение молнии после сборки – в зависимости от конструкции рукавов механизм формирует прямые стержни, арки, спирали или закрученные структуры.
Вся система, включая рукава и бегунок, изготовлена методом 3D-печати из распространённых полимерных материалов. Инженерный принцип прост: треугольники по своей природе жёстки, и Y-Zipper использует ту же геометрию, что мосты, краны и башни, фактически собирая лёгкую конструкционную балку по запросу.

Переключение между мягким и жёстким состояниями особенно актуально для робототехники. Команда продемонстрировала четвероногого робота, у которого ноги меняют высоту и жёсткость за счёт приведения молнии в действие моторами, позволяя преодолевать неровную местность с динамической подстройкой геометрии конечностей.
В тестах развёртываемых конструкций Y-Zipper использовался для сборки палатки, где трёхсторонний механизм служил одновременно несущим каркасом и соединительной системой – время установки сократилось примерно с шести минут до одной минуты двадцати секунд.

Медицинское направление представлено прототипом гипсовой повязки для запястья, обёрнутой механизмом Y-Zipper – это позволяет ослаблять фиксацию днём для комфорта и затягивать на ночь.
Помимо инженерных задач, систему можно применять в художественных и дизайнерских объектах, и один из прототипов выполнен в виде механического цветка, "распускающегося" по мере того, как мотор застёгивает конструкцию. Испытания на долговечность показали порядка 18 000 циклов застёгивания и расстёгивания до выхода из строя, причём упругое поведение распределяет напряжение по всей сборке, а не концентрирует его в одной точке.
Команда оценила версии из популярных материалов для 3D-печати – полимолочной кислоты (PLA) и термопластичного полиуретана (TPU): первый эффективнее справлялся с тяжёлыми нагрузками, второй обеспечивал большую гибкость. Будущие версии могут использовать более прочные материалы вроде металла и масштабироваться до значительно больших размеров.
Исследователи также упомянули возможные аэрокосмические применения, включая развёртываемые конструкции для космических аппаратов и роботизированные системы для сбора образцов горных пород.

Человекоподобный робот установил новый мировой рекорд в полумарафоне в Пекине, обойдя лучшего бегуна среди людей примерно на шесть минут. Событие прошло на фоне растущей популярности роботизированных соревнований в Китае.
В 2025 году в стране впервые провели Игры человекоподобных роботов, где машины соревновались в единоборствах, боксе, футболе и других дисциплинах. Победитель прошлогоднего полумарафона показал относительно скромное время – 2 часа 40 минут.

На соревнованиях 2026 года свои разработки выставили более 100 команд, что в пять раз превышает показатель прошлого года. Все участники рассчитывали улучшить предыдущий рекорд, однако итог превзошёл даже самые смелые ожидания.
Робот Lightning, разработанный китайским производителем смартфонов Honor, преодолел дистанцию в 21 километр всего за 50 минут и 26 секунд. Этот результат превзошёл не только прошлогодний рекорд среди роботов, но и мировой рекорд среди людей, установленный угандийцем Джейкобом Киплимо, – 57 минут 20 секунд.
Lightning оснащен красным корпусом и короткими руками, которые качаются вверх-вниз, копируя технику бегунов-людей для поддержания равновесия.
Робот оказался в меньшинстве, использовав автономную навигацию вместо дистанционного управления. При этом, для достижения результата инженеры применили систему жидкостного охлаждения и режим кратковременного форсажа.
Современные марсоходы по-прежнему сильно зависят от операторов на Земле, а задержка сигнала между планетами, составляющая от трех до 22 минут, превращает даже простые действия в чрезвычайно медленный процесс.

Чтобы спланировать научные операции, ровер должен осмотреться по сторонам и отправить данные на Землю, где их проанализируют специалисты. После этого роверу передается набор команд, после каждого шага выполнения которых он должен вновь отправлять отчет, чтобы операторы убедились в правильности его действий и в том, что ему ничего не угрожает. Поэтому марсоходы преодолевают за день всего несколько метров, а не сотни метров, как позволяют их технические возможности.
Решить эту проблему способен четвероногий робот ANYmal, созданный швейцарской компанией ANYbotics и прошедший испытания на полигонах, имитирующих условия работы на южном полюсе Луны и на Красной планете.
Одно из главных преимуществ ANYmal — полуавтономная работа. В испытаниях он самостоятельно перемещался к заранее выбранным целям, разворачивал приборы, проводил измерения и передавал данные исследователям, продолжая при этом выполнять другие задачи. ANYmal ускорил выполнение всех научных задач в 3-4 раза. При этом речь идет не просто о быстром перемещении, включая карабканье по горным уступам, но и об эффективном распознавании горных пород, важных для астробиологии и геологических исследований, как на марсианских, так и на лунных аналогах местности.
Исследователи отмечают, что ANYmal — перспективное решение не только для исследования Луны и Марса, но и для более сложных и далеких миров вроде юпитерианской Европы или сатурнианских Титана и Энцелада, где высокая автономность уже не просто преимущество, а критическая необходимость.

Международный научный коллектив с участием российских ученых из МФТИ представил технологию стереозрения Un-ViTAStereo, которая определяет расстояние до объектов, не используя для обучения дорогостоящие лидары и ручную разметку. Она точна даже там, где «слепнут» современные алгоритмы: перед гладкими стенами, в густой листве или тумане. Технология может применяться в том числе для безопасности беспилотных автомобилей и автономных роботов.
Как мы понимаем, насколько удален от нас предмет? Каждую секунду наш мозг сопоставляет два немного разных изображения – от левого и правого глаза – и на основе разницы между ними строит трехмерную карту мира.
Стереосистемы роботов и беспилотных автомобилей устроены подобной зрению человека. Только вместо глаз они используют камеры, а вместо мозга — алгоритмы. Но этот механизм срабатывает не везде. Например, при встрече с идеально белой стеной или зоной с повторяющимися узорами, алгоритму не хватает визуальных зацепок, чтобы верно сопоставить изображения. Могла бы помочь ручная разметка с правильным расстоянием до каждого объекта, но работать она будет только в ограниченном сценарии.
Новый фреймворк для обучения нейросетей, разработанный международной командой ученых, помогает преодолеть этот барьер. Они вводят в процесс обучения «наставника» — модель Depth Anything V2, которая умеет оценивать относительную глубину только с помощью «одного глаза» — одного изображения.
Depth Anything V2 не измеряет метры, но распознает тени, перспективу и перекрытия объектов и почти безошибочно определяет, что ближе, а что дальше. Алгоритм отбирает только те предсказания стереосистемы, которые согласуются с ее подсказками, и учит нейросеть повышать точность.
«Модель Depth Anything V2 постоянно передает подсказки стереосистеме. Например, "Я не знаю, на сколько метров эта машина ближе дерева, но она точно ближе, и граница между ними должна быть резкой" или "На этой стене, где нет контраста, глубина должна меняться плавно"», — пояснил Александр Дворкович, руководитель проекта Научно-технического центра телекоммуникаций МФТИ.
Система работает в три этапа. Сначала алгоритм оценки диспаратности (смещения) проверяет каждый пиксель, соответствуют ли его данные подсказкам «наставника», и помечает их зеленым (верно) и красным (ошибка) цветом. Затем функция потерь на основе локального ранжирования глубины ищет вокруг каждой красной точки несколько зеленых соседей. Подобно маякам, они задают границы и сдвигают красный пиксель на нужное место.
Наконец, алгоритм «Двойная функция потерь сглаживания диспаратности DDS» помогает построить контуры. Она убирает цифровой шум там, где «наставник» говорит, что цвет должен быть равномерным, и наоборот.

По словам разработчиков, систему уже протестировали на стандартных датасетах. Результат — превосходство Un-ViTAStereo среди аналогов на бенчмарке. Например, при тестировании беспилотников удалось снизить долю грубых ошибок до 5%. Это значит, что при движении автомобиль будет лучше понимать расстояние до объектов, в том числе до пешеходов.

Текущая версия Un-ViTAStereo — только начало. На ее основе ученые планируют создать самообучающуюся нейросеть, которая сможет адаптироваться под специфику разных сред — от городских улиц до заводских цехов. Также будут использоваться редкие, но точные измерения лидаров в качестве «супермаяков» для обучения, что еще больше повысит точность.

Инженеры из Калифорнийского университета в Беркли разработали систему PHP (Perceptive Humanoid Parkour). Система позволяет роботам-гуманоидам автономно выполнять сложные прыжки, залезать на высокие объекты и преодолевать полосы препятствий, используя зрение и динамику движений, характерную для профессиональных атлетов.
Обучение с подкреплением и «зрение» робота. Главная сложность паркура заключается в том, что робот должен соотносить свои физические параметры с геометрией объектов в реальном времени. В системе PHP сначала узкие специалисты-алгоритмы обучаются выполнять один конкретный трюк в симуляции. Затем все эти навыки объединяются в единую нейросеть, которая управляется визуальным потоком (картами глубины). Это позволяет роботу «чувствовать» дистанцию и инерцию, избегая падений при резкой смене типа движения.
Исследователи поставили перед собой цель наделить машины не просто устойчивой походкой, но и настоящей ловкостью человека. Для этого они использовали видеозаписи реальных движений трейсеров, занимающихся паркуром. Процесс обучения проходил в несколько этапов: сначала массив данных разбивался на отдельные элементарные навыки, а затем с помощью обучения с подкреплением робот учился комбинировать их в плавные цепочки. Работа размещена на сервере arxiv.

Одной из главных трудностей в робототехнике остается сочетание физической устойчивости с точностью и скоростью движений. Как отмечают авторы работы: «Последние достижения в передвижении роботов-гуманоидов позволили добиться стабильной ходьбы по пересеченной местности, но воссоздание маневренности и адаптивности динамичных человеческих движений остается открытой проблемой». Предложенная архитектура решает этот вопрос через модульный подход, где за планирование пути отвечает нейросеть, анализирующая данные с бортовых камер.
Практические испытания проводились на роботе Unitree G1, который продемонстрировал впечатляющие результаты. Робот преодолевал препятствия высотой до 1,25 метра, что составляет 96% от ее собственного роста.

Робот самостоятельно принимал решения о том, стоит ли ему перешагнуть преграду, запрыгнуть на нее или использовать перекат для спуска. Все это происходило в режиме реального времени: система адаптировалась к изменениям окружения без предварительно прописанного маршрута. Благодаря интеграции глубокого обучения и сенсорного восприятия, робот научился эффективно распределять усилия моторов для совершения рывков и прыжков.
В будущем такие технологии станут фундаментом для создания роботов-спасателей, способных работать в зонах катастроф, где ландшафт слишком сложен для обычных колесных или шагающих платформ. Разработка открывает путь к созданию автономных помощников, чья мобильность вплотную приблизится к человеческим возможностям или даже превзойдет их в опасных для жизни условиях.
Концептуальный робот Lenovo AI Workmate поможет с решением офисных задач, а его «начинке» позавидуют многие компьютеры.

Робот-помощник Lenovo AI Workmate сочетает в себе умилительный дизайн и широкий набор возможностей для выполнения офисных задач.
Lenovo привезла на MWC 2026 немало интересных продуктов, но больше всех среди них выделяется очень необычный робот-помощник AI Workmate, внешне напоминающий шар с глазками.
Новый робот-помощник Lenovo внешне напоминает настольную лампу на подставке с шарниром. Но на ее конце находится не плафон, а необычный шар с глазками. Выглядит такая конструкция максимально умилительно, но на деле робот больше «заточен» не на домашнее использование, а на выполнение офисных задач.

В самой Lenovo описывают его как устройство «для практических бизнес-задач, таких как сканирование и обобщение документов, систематизация заметок и помощь в создании презентаций и другого рабочего контента». При этом сам гаджет оснащается парой 5-Мп камер и, очевидно, может работать в качестве веб-камеры и записывать видео.
Показанный на MWC 2026 робот-помощник Lenovo AI Workmate – это всего лишь концепт, призванный показать возможности и общее направление развития Lenovo. О его серийном производстве пока не идет и речи.
Но Lenovo AI Workmate – это не просто роботизированный помощник для базовых офисных задач. И, в теории, он сможет стать интересной, пусть и не совсем практичной альтернативой настольному компьютеру. Ведь устройство может похвастаться достаточно серьезной «начинкой» с процессором Intel Core Ultra Series 3, сразу 64 Гбайт быстрой оперативной памяти LPDDR5X-5533 и твердотельным накопителем NVMe объемом 1 Тбайт.

В нем предусмотрен проектор, способный проецировать изображение с диагональю до 40 дюймов, разрешением 1080p и световым потоком до 200 люмен. А помимо этого у гаджета имеются 5,4-дюймовый LCD-дисплей с разрешением 480x480 пикселей, четыре микрофона, пара динамиков и поддержка Wi-Fi 7 и Bluetooth 5.4.
Его пневматические подошвы подстраиваются под рельеф

Инженеры из Японии и Франции разработали мягкие пневматические стопы для гуманоидного робота, которые могут в реальном времени менять жесткость в зависимости от типа поверхности. Стопы выполнены из силикона и способны переключаться от мягкого состояния к жесткому менее чем за 100 миллисекунд. Благодаря этому робот может на ходу подстраиваться под рельеф. Статья опубликована в журнале Advanced Robotics Research.
От гуманоидных роботов все чаще ждут, что они будут работать в реальных условиях — на промышленных площадках, в больницах и жилых помещениях, где поверхность под ногами непредсказуема. В отличие от колесных или четвероногих двуногие роботы благодаря высокому центру тяжести более чувствительны к неровностям и ударным нагрузкам. При этом большинство существующих человекоподобных роботов ходят на жестких стопах. Это упрощает управление, но приводит к проскальзыванию и плохому поглощению ударов. Наиболее простое решение проблемы — мягкие подошвы для амортизации. Однако такой подход не позволяет подстраиваться под рельеф местности в реальном времени.
Инженеры под руководством Ирен Фриццы (Irene Frizza) из совместной французско-японской лаборатории робототехники AIST-CNRS пришли к выводу, что идеальным решением была бы стопа, способная менять жесткость — по аналогии с тем, как мышцы человеческой стопы регулируют тонус в зависимости от поверхности. Они разработали мягкую пневматическую стопу с управляемой жесткостью и протестировали ее на реальном роботе.
Ступня имеет трехслойную структуру. Верхний и нижний выполнены из мягкого силикона Ecoflex и имеют встроенные воздушные камеры, разделенные нерастяжимым нейлоновым слоем. Когда обе камеры накачивают одинаково, они создают противоположные силы относительно среднего слоя, что приводит к увеличению сопротивления изгибу, как и в случае мышц-антагонистов в человеческой стопе. Внутри силиконовых слоев расположены полые алюминиевые элементы, выполняющие роль скелета, а сама стопа разделена на пять сегментов, имитирующих пальцы. Для дополнительной прочности инженеры обмотали подошву кевларовым волокном, что позволило увеличить жесткость более чем на 40 процентов.


Для распознавания рельефа на передней части каждой стопы установлена камера глубины Intel RealSense. Камеры сканируют поверхность во время фазы переноса ноги, что позволяет строить профиль высот, из которого система управления затем извлекает параметры рельефа. Параметры передаются в классификатор на основе метода k ближайших соседей, обученный на шести тысячах симулированных сценариев ходьбы. Эта информация затем используется для подбора необходимого давления воздуха, которое регулируется тремя электромагнитными клапанами. Вся цепочка от захвата кадра до установки давления занимает около 130 миллисекунд, что укладывается в 300 миллисекундное окно фазы переноса ноги. Средняя мощность пневматической системы составляет менее трех ватт на стопу, что меньше двух процентов от общего энергопотребления робота.
В экспериментах инженеры использовали человекоподобного робота HRP-4CR, который проходил дистанцию в два метра по гладкому полу, ковру и по ковру с разбросанными кабелями. Сравнение проводилось между жесткими стопами, пассивными мягкими стопами и предложенной адаптивной системой. Адаптивные стопы показали лучшие результаты по всем метрикам. Траектория центра масс робота стала более плавной — ее боковое отклонение сократилось с 12 до трех сантиметров, а пиковые силы удара при контакте с землей снизились с 600 до менее чем 500 ньютонов. Улучшение баланса достигалось исключительно за счет адаптации стоп, без изменений в контроллере ходьбы. Дополнительно разработчики выполнили моделирование в симуляторе MuJoCo на более сложных поверхностях — камнях, черепице, кирпичной кладке и мелком щебне. Симуляции подтвердили, что адаптивные стопы позволяют роботу успешно преодолевать препятствия высотой до 25 миллиметров и показывают на 70 процентов более высокий уровень успеха при прохождении сложных маршрутов по сравнению с фиксированными конфигурациями.
Пока система протестирована только в лабораторных условиях, и ее работоспособность еще не проверили на открытом воздухе и при плохом освещении. В дальнейшем авторы планируют дополнить камеры тактильной обратной связью от самой подошвы, чтобы система корректировала жесткость ступней даже при ненадежных визуальных данных.
Корейские инженеры из Корейского института технологий и образования тоже работают над улучшением ног человекоподобных роботов, пытаясь приблизить их к человеческим возможностям. В 2023 году они представили ногу HyperLeg, которая имитирует анатомию и возможности человеческой конечности. Нога имеет подвижный голеностопный сустав с двумя степенями свободы и подвижную стопу с отклоняемым мыском.
Он развивает скорость 3,6 миллиметра в минуту и управляется светом

Японские инженеры создали миниатюрный четвероногий шагоход размером 13 × 8 миллиметров, ноги которого приводятся в движение актуаторами из искусственно выращенной на основе клеток мышей мышечной ткани. Генетически модифицированные мышечные волокна сокращаются под действием синего света, и биогибридный робот поочередно поднимает и опускает ноги. Помимо движения по прямой, шагоход способен на повороты влево и вправо. Статья опубликована в журнале Advanced Robotics Research.
Миниатюризация роботов толкает инженеров к поиску новых типов актуаторов, так как привычные варианты — например, электродвигатели — при уменьшении масштаба теряют эффективность и просто перестают помещаться в корпус. Одно из возможных решений — биогибридные роботы, в которых роль актуаторов выполняют искусственно выращенные мышцы. В последние годы в этой области набирает популярность оптогенетический подход — в геном мышечных клеток внедряют ген ChR2 (канальный родопсин-2), который кодирует белок, чувствительный к синему свету с длиной волны около 480 нанометров. Такие фоточувствительные ткани затем можно активировать, просто посветив на них.
По сравнению с более стандартной в таких случаях электрической стимуляцией оптогенетический подход позволяет активировать мышцы бесконтактно и исключает повреждение тканей из-за электролиза. Благодаря этим преимуществам инженеры уже создали несколько типов биогибридных роботов, способных двигаться по прямой и поворачивать. Однако большинство из них устроены одинаково: полоски мышечной ткани прикреплены к гибким балкам, деформация которых приводит только к волнообразному ползанию, а не к полноценной ходьбе.
Инженеры под руководством Сёдзи Такэути (Shoji Takeuchi) из Токийского университета пришли к выводу, что для реализации полноценной шагающей походки необходим принципиально иной дизайн, в котором бы мышечные актуаторы сочетались с жестким скелетом и суставами. Результатом их работы стал миниатюрный четвероногий робот. Вместо гибких балок они использовали жесткий корпус с суставами, оси вращения которых наклонены относительно горизонтали. Благодаря этому сокращение мышц создает крутящий момент, поднимающий ногу вверх.

Корпус и ноги робота напечатали на 3D-принтере. В качестве актуаторов выступили мышечные ткани выращенные в виде колец из оптогенетически модифицированных миобластов, смешанных с гидрогелем и отлитых в формах из полидиметилсилоксана. После нескольких дней культивирования созревшие мышечные кольца пересадили на столбики суставов робота. Кольца расположили антагонистическими парами — симметрично на левой и правой сторонах корпуса, так что каждое кольцо можно стимулировать отдельно. Для повышения однородности мышечных колец инженеры применили оптическую тренировку: на протяжении всего периода выращивания клетки циклически стимулировали светом, чередуя облучение и отдых. Разработчики дополнительно обработали мышечные кольца кофеином, который стимулирует высвобождение кальция в клетках, что увеличило максимальную силу сокращения мышечных колец в 1,7 раза и компенсировало относительно низкую отдачу за счет оптогенетической стимуляции по сравнению с электрической.
Во время испытаний полностью собранный биогибридный шагоход уверенно перемещался в жидкой питательной среде. При стимуляции с частотой два герца и длительностью импульса 200 миллисекунд робот прошел более трех миллиметров за 50 секунд. Анализ подтвердил, что кончики его ног совершали периодические вертикальные перемещения, синхронизированные с импульсами света, — робот шагал, а не полз. При асимметричной стимуляции (10 миллисекунд с одной стороны и 100 с другой) робот поворачивал влево, а при симметричной — вправо, поскольку мышечные кольца на двух сторонах изначально различались по силе сокращения.

Разработчики планируют масштабировать архитектуру робота, создав систему с несколькими суставами. А еще — интегрировать микро-светодиоды непосредственно в корпус, что сделает стимуляцию более равномерной, а робота — автономным.
В 2025 году инженеры этой же группы собрали биогибридную роборуку, приводимую в движение актуаторами из пучков выращенных в лаборатории человеческих мышц. Конечность могла выполнять движения каждым пальцем по отдельности и передвигать небольшие предметы.
Вместо ног колёса. Крутится на 360 градусов, имеет 3 пары рук-манипуляторов, могёт выполнять три задачи одновременно (ну у него же три пары рук). Разраб - производитель бытовой техники Midea Group. Сделали они его для оптимизации собственного производства в первую очередь в качестве замены рабочей силы.
Ну и по классике жанра - реакция самого принца Горо, когда он прочитал эту новость:
В Китайском городе Ханчжоу в воскресенье 25 мая 2025 года прошел турнир Mecha Fighting Series — первый в мире турнир по боксу среди человекоподобных роботов, сообщает Global Times. В поединках на ринге участвовали роботы модели G1, разработанные Unitree Robotics, которая выступала партнером соревнования. Робобоксеры были одеты в боксерские перчатки и защитные шлемы разных цветов, управляли ими операторы четырех команд, а на ринге присутствовал судья. В арсенале роботов было девять различных боевых приемов, включая прямые и боковые удары руками и ногами, уклонения, удар коленом, а также подъем из лежачего положения. Если робот падал и не мог встать на ноги за отведенное время, то засчитывалось поражение. Победителем состязания в итоге стал робот в черном шлеме. Запись трансляции соревнования доступна на YouTube.

Компактный человекоподобный робот Unitree G1 имеет рост около 1,3 метра и массу 35 килограмм. Он обладает высокой ловкостью и умеет сохранять равновесие во время сложных динамичных движений. Например, он может выполнять боковое сальто с места, поднимается разгибом из лежачего положения и сохраняет равновесие даже при сильных толчках. Кроме этого, G1 относительно доступен: в наиболее простой комплектации цена робота составляет 16 тысяч долларов США.
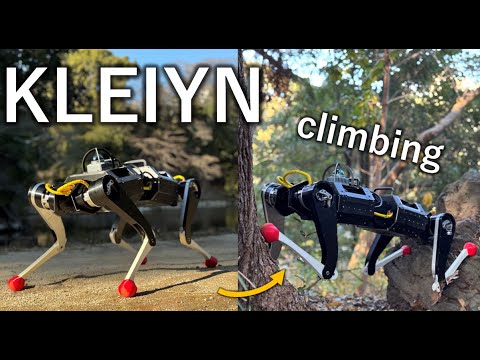
Японские инженеры создали четвероногого робота KLEIYN, который умеет карабкаться между двумя вертикальными стенами враспор. В его корпусе находится дополнительный активный сустав, который выполняет роль позвоночника и позволяет лучше упираться ногами в стены, адаптируя длину тела под ширину зазора. В экспериментах робот успешно взбирался между стенами с шириной зазора от 80 до 100 сантиметров со средней скоростью 150 миллиметров в секунду. Препринт статьи с описанием конструкции робота опубликован на arXiv.org.
Четвероногие роботы за последние годы добились значительного прогресса, научившись бегать, прыгать, взбираться по лестницам, проходить через очень узкие пространства гуськом и удерживать равновесие на скользкой поверхности. Однако, несмотря на столь впечатляющие достижения в горизонтальной мобильности, до сих пор робособаки не умели столь же эффективно двигаться по вертикали, например, взбираться по скалам. Хотя роботы, подобные четвероногим моделям LORIS и LEMUR-3, существуют уже довольно давно, большинство из них не предназначены для быстрой и динамичной ходьбы и узкоспециализированы — для карабканья по стенам они используют механизм с шипами, цепляющимися за неровности.
Инженеры под руководством Кэя Окады (Kei Okada) из Токийского университета решили создать универсального четвероногого робота, который смог бы одинаково эффективно бегать по земле и взбираться по стенам. Без использования дополнительных механизмов на ногах этого можно добиться в частном случае — например, при подъеме враспор, когда робот карабкается между двух близко расположенных вертикальных поверхностей.

Робот, названный KLEIYN, создан на базе робособаки с открытой архитектурой MEVIUS, также разработанной инженерами Токийского университета. Ключевое отличие от оригинала — корпус, который у KLEIYN разделен на две половины, соединенные между собой шарниром с электроприводом. Этот дополнительный привод позволяет роботу изменять угол между передней и задней частями тела, адаптируя геометрию к передвижению по земле, или к лазанью между стенами с различной шириной зазора. Кроме того, колени передних и задних конечностей KLEIYN направлены в противоположные стороны, чтобы роботу было проще упираться в стены.
Масса робота составляет 18 килограмм. Все приводы на ногах имеют передаточное соотношение 1:10 и максимальный крутящий момент 25 ньютон-метр. Привод в корпусе развивает 48 ньютон-метр — почти в два раза больше, так как этот сустав должен выдерживать суммарную нагрузку от передней и задней частей во время подъема.
Для создания алгоритма управления разработчики применили обучение с подкреплением. Чтобы агент в симуляции самостоятельно «догадался», как переходить с пола к карабканью между двумя стенами, упираясь в них ногами, инженеры придумали подход, который они назвали контактно-направляемым обучением по плану (Contact-Guided Curriculum Learning). В симуляторе Isaac Gym они создали сцену, где переход с пола к стене изначально имеет сглаженную U-образную форму. По мере обучения этот изгиб постепенно уменьшается, пока углы между полом и стенами на становятся прямыми. Это позволяет роботу научиться шаг за шагом занимать правильное положение враспор между стенами.
Для обучения использовался алгоритм проксимальной оптимизации политики (Proximal Policy Optimization) в рамках асимметричной архитектуры актор-критик. Суть подхода в том, что во время обучения нейросеть-критик, оценивающая успешность действий, имеет доступ к полной информации о среде, которая недоступна реальному роботу — например, она знает про точное расстояние до стен и коэффициенты трения. В то время как нейросеть-актор, генерирующая команды управления роботом, обучается действовать, опираясь только на данные с бортовых сенсоров. При этом благодаря подсказкам критика стратегия актора становится гораздо более эффективной и устойчивой.
Робота испытали на стенде с параллельными стенами с шириной зазора 800, 900 и 1000 миллиметров. KLEIYN успешно взбирался враспор во всех трех случаях. Средняя скорость подъема составила 150 миллиметров в секунду. На стенде с шириной 800 миллиметров робот смог подняться на максимальную высоту в один метр со средней вертикальной скоростью 170 миллиметров в секунду. Для сравнения этот результат в 50 раз превосходит скорость подъема робота-скалолаза SiLVIA, который использовал похожий способ враспор, но при этом имел шесть ног. Они двигались медленно по заранее запрограммированным траекториям и потому не могли адаптироваться к возможным неровностям или проскальзыванию, в отличие от KLEIYN.
Также тесты показали, что активный привод в середине корпуса позволяет роботу эффективнее использовать инерцию и толчки ногами, что улучшает динамику и стабильность движения, особенно при узком зазоре между стенами. Более того, благодаря соединению в корпусе робот может подниматься по стенам, подъем по которым был бы невозможен со статичным корпусом. В будущем инженеры планируют использовать данные лидара робота для контроля траектории во время подъема, а также решить проблему перегрева моторов, которые отключаются при длительной нагрузке, ограничивая высоту подъема.
Современные четвероногие роботы могут передвигаться не только по суше. Недавно китайские инженеры совместно с американскими коллегами представили четвероногую робособаку, способную плавать по-собачьи, а польские разработчики создали четвероного робота, способного ходить по дну водоема.

Инженеры из Дании и Великобритании создали мягкого пневматического робота, который передвигается, имитируя движения червей. Последовательно сжимая и расширяя с помощью сжатого воздуха расположенные внутри эластичные камеры, робочервь формирует перистальтическую волну вдоль тела. Снаружи он покрыт мягкой полимерной оболочкой с узором из вырезов и складок, которые при движении цепляются за поверхность и не дают проскальзывать назад. Робот может ползать по прямой со скоростью до 11 миллиметров в секунду и совершает повороты для обхода препятствий. Конструкция робота описана в Cyborg and bionic systems.
Инженеры иногда экспериментируют с нестандартными способами передвижения роботов. Например, несколько лет назад разработчики из Гарвардского университета сделали змееподобного робота, тело которого представляло собой цилиндрическую структуру, выполненную с использованием киригами — японской техники складывания и разрезания бумаги. Робот мог двигаться вперед благодаря периодическому удлинению и сокращению, при котором части киригами-структуры зацеплялись за поверхность.
Недавно инженеры под руководством Ахмада Рафсанджани (Ahmad Rafsanjani) из Университета Южной Дании, который также участвовал в создании предыдущего прототипа, решили сделать полноценного робота, способного не только двигаться вперед, но и маневрировать. Так же, как и предыдущий робот, он имеет цилиндрическое тело, которое теперь состоит не из единой структуры, а из двух частей. Внутри находится пневматический привод, состоящий из двух сегментов (переднего и заднего), каждый из которых представляет собой пару надувных камер из мягкого силикона. Они могут работать как сгибатели и разгибатели, изгибая передний или задний сегмент корпуса в нужном направлении. Одновременное надувание обеих камер сегмента приводит к линейному удлинению. Чтобы деформация происходила только в одном направлении, актуаторы армированы кевларовыми нитями, намотанными по двойной спирали.

Снаружи робот покрыт гибкой полимерной киригами-оболочкой. Она изготовлена из слоев майлара и текстиля Dyneema (сверхвысокомолекулярный полиэтилен) и имеет повторяющийся узор из вырезов и складок. Когда внутренний актуатор удлиняется, эти вырезы «всплывают», играя роль чешуек и щетинок настоящих червей. Чешуйки позволяют роботу отталкиваться от поверхности и ползти, не проскальзывая назад. Кроме того, складчатая структура позволяет оболочке изгибаться равномерно без заломов и сминания, что критически важно для выполнения поворотов.
Для движения вперед робот поочередно надувает и сдувает камеры в переднем и заднем сегментах. Как показали эксперименты, наиболее эффективное движение достигается при фазовом сдвиге в четверть периода. В этом случае сначала удлиняется передний сегмент, в то время как задний зацеплен за поверхность благодаря высокому трению, а после подтягивается задний, когда передний уже зацепился. Частота этих циклов определяет скорость движения. Повороты происходят за счет асимметричной активации камер. Например, для поворота на месте система может одновременно надувать правую камеру в переднем сегменте и левую — в заднем. Это создает крутящий момент, разворачивающий робота. Активируя три камеры из четырех в определенной последовательности, разработчики добились более сложных траекторий, таких как широкие повороты или движение боком.
Испытания показали, что максимальная скорость робота составляет около 11 миллиметров в секунду и достигается при частоте сокращений сегментов 0,5-1 герц и фазовом сдвиге между сокращениями равном четверти периода. В тесте на маневренность робот успешно прополз по определенному маршруту на арене с препятствиями за 18 минут, используя различные виды походок, поворотов, и обходя препятствия.
Недавно японские инженеры показали, что для движения змееподобному роботу достаточно лишь небольшого числа приводов. Они представили прототип робозмеи, тело которой состоит из 30 сегментов и при этом приводится в движение только тремя актуаторными модулями, один из которых неподвижен, а два других перемещаются внутри тела по направляющим, заставляя корпус изгибаться.

Американские инженеры разработали шасси для миниатюрного орнитоптера RoboBee, которое позволяет хрупкому микродрону с массой меньше 100 миллиграмм совершать безопасную посадку, не опасаясь падений и поломок из-за воздушных потоков вблизи поверхности. Каждая из четырех посадочных опор состоит из двух углеволоконных сегментов, соединенных двумя упругими суставами, играющими роль амортизаторов. Испытания показали, что робопчела может успешно приземляться на различные поверхности, демонстрируя повышенную устойчивость и надежность посадки по сравнению с предыдущей версией опор. Статья опубликована в журнале Science Robotics.
Инженеры из Гарварда уже больше десяти лет работают над созданием миниатюрных махолетов размером с насекомое. Первый рабочий прототип робопчелы RoboBee массой около 100 миллиграмм они представили еще в 2013 году. С тех пор в конструкцию микродрона было внесено множество улучшений. Робопчелу, например, научили плавать под водой и выныривать, прилипать с помощью электроадгезии к поверхностям и летать, используя энергию света.
Для полета микроорнитоптер использует пьезоэлектрические актуаторы — тонкие пластины, которые изгибаются под действием электрического поля, приводя в движение крылья с частотой до 170 герц. Они энергоэффективны и легки, но не очень прочны и легко ломаются при ударах. Предыдущие поколения RoboBee оснащались простыми жесткими ножками из углеволокна, предназначенными только для удержания аппарата в стоячем положении, но не для амортизации при посадке. Поэтому во время приземления возникал высокий риск поломок — полет робопчелы вблизи поверхности очень неустойчив из-за возникающих при этом воздушных потоков и вихрей (эффект близости поверхности, он же экранный эффект).
В своей новой работе инженеры под руководством Роберта Вуда (Robert J. Wood) из Гарвардского университета попытались решить проблему безопасной посадки робопчелы, разработав для нее новое шасси. Чтобы во время приземления двукрылый робот массой 100 миллиграмм с размахом крыльев 30 миллиметров оставался выше критической зоны аэродинамической нестабильности, вызванной эффектом близости поверхности, было решено сделать ноги робота более длинными.
Источником вдохновения для конструкции опор стал комар-долгоножка. Это крупное насекомое схожее размером с RoboBee обладает очень длинными ногами, которые служат эффективными демпферами, гасящими энергию при посадке. Разработчики подробно изучили пропорции ног 27 реальных насекомых — соотношение длин сегментов (голени и лапки), а также расположение суставов. Основываясь на этой информации, они спроектировали несколько вариантов искусственных ног с сегментами из углеволокна и суставами из полиимидной пленки (каптон) и термопластичного эластомера (TPE).
Во время испытаний разработчики оценивали три параметра: насколько сильно робот с четырьмя опорами будет отскакивать после приземления, насколько он при этом смещается по горизонтали (точность приземления), а также вероятность того, что он вообще удержится на ногах. В результате наиболее оптимальным оказался вариант ног с двумя суставами, в котором нижний сегмент составляет 60 процентов от общей длины. По сравнению с жесткими ногами изначальной версии, новая конструкция значительно снизила отскок и позволила роботу успешно приземляться даже при крене до тридцати градусов.

Также инженеры создали систему управления, обеспечивающую точную и мягкую посадку. Они использовали подход, которые применяют некоторые летающие насекомые: перед посадкой робот сначала ускоряется, а затем на финальном этапе замедляется, аккуратно приближаясь к поверхности. В самом конце перед касанием робот переходит в режим свободного падения, полностью полагаясь на амортизирующие свойства ног.
Финальным испытанием стала демонстрация посадки в реальных условиях на лист комнатного растения. Робот взлетел с одного листа, перелетел на другой и успешно приземлился на его податливую поверхность. Несмотря на то, что лист слегка качнулся после контакта, робот сохранил равновесие. В будущем авторы планируют исследовать возможность безопасного приземления робота на более неровные поверхности, включая наклонные. Кроме того, они попробуют разработать и оснастить робопчелу собственными сенсорами, с помощью которых микродрон смог бы садиться автономно, без использования внешнего оборудования для управления полетом.
Другая команда инженеров недавно представила робота-прыгуна на основе миниатюрного махолета. Робот имеет массу меньше одного грамма и представляет собой микроорнитоптер снизу которого закреплена пассивная нога с пружинным элементом. Робот способен прыгать по заданной траектории, преодолевает высокие препятствия и даже способен выполнить сальто

Американские инженеры создали миниатюрного двуногого робота Zippy. Высота шагохода составляет всего 3,6 сантиметра, а масса 25 грамм, он имеет встроенные источник питания и приводится в движение единственным электромотором. Робот может ходить и менять направление движения, преодолевает небольшие препятствия и неровности на пути. Zippy обладает рекордной скоростью передвижения среди двуногих роботов своего размера — 25 сантиметров в секунду, что эквивалентно 10 длинам его ног в секунду. Препринт доступен на сайте arXiv.org.
Миниатюрные ходячие роботы могут пригодиться для инспекции технического состояния конструкций изнутри или в поисково-спасательных работах. Однако многие из уже существующих моделей такого типа имеют довольно сложную конструкцию со множеством актуаторов и сложной системой управления, поэтому инженеры продолжают искать более простые (и более надежные) схемы.
В 2023 году инженеры под руководством Аарона Джонсона (Aaron Johnson) и Сары Бергбрайтер (Sarah Bergbreiter) из Университета Карнеги — Меллона создали миниатюрного двуногого робота с очень простой конструкцией. Высота первого прототипа Mugatu составляла около 19 сантиметров. Ключевая особенность Mugatu — полусферические утяжеленные ступни, благодаря такой форме робот может ходить и поворачивать с единственным электромотором.

Теперь эта же группа инженеров уменьшила и немного доработала конструкцию, создав одноактуаторного робота Zippy. Его высота составляет всего 3,6 сантиметра (это немного меньше, чем LEGO-человечек). Как и его предшественник, Zippy состоит из двух частей, представляющих собой ноги с противовесами для балансировки и компенсации моментов во время ходьбы. Обе части соединены в тазобедренном суставе осью электродвигателя постоянного тока, который управляется микроконтроллером. Питание поступает от аккумулятора в правой ноге.
Форму ступней пришлось доработать, сделав их эллипсоидными, чтобы повысить устойчивость походки и снизить раскачивание шагохода во время ходьбы. Другое отличие от Mugatu — механический ограничитель в тазу. Он не дает ногам проворачиваться слишком далеко, устраняя необходимость в определении точного момента, когда необходимо замедлить и остановить ногу во время шага. Для управления походкой на электромотор подается простой прямоугольный электрический сигнал. Двигатель вращается сначала в одну сторону (до ограничителя), а потом — в другую. Частота и амплитуда управляющего сигнала регулируют скорость, а дополнительное смещение напряжения во время левого или правого шага увеличивает или уменьшает время переноса соответствующей ноги, что приводит к разной длине шага, и, в итоге, к повороту в нужную сторону.
В ходе экспериментов робот показал максимальную скорость 25 сантиметров в секунду, что соответствует 10 длинам его ноги в секунду, при частоте шага 8,3 герца и амплитуде сигнала 3,2 вольта. По словам авторов, это рекордный результат среди двуногих роботов подобного размера. Радиус поворота составляет менее пяти сантиметров, а высота преодолеваемых вертикальных препятствий — два миллиметра. От одного заряда батареи емкостью 100 миллиампер-час шагоход может проработать до 54 минут.

В дальнейшем, разработчики планируют добавить в систему управления обратную связь от IMU-сенсора в микроконтроллере, а также установить камеру для навигации и планирования маршрута. Кроме этого планируется испытать взаимодействие нескольких Zippy в составе роя.
Другая группа американских инженеров под руководством Роберта Вуда из Гарвардского университета разработала миниатюрного четвероногого робота, который может перепрыгивать препятствия, если их нельзя обойти. Для этого миниатюрный роботаракан массой менее трех грамм использует своей хвост — с его помощью он прыгает на расстояние, в 23 раза превышающее длину тела.

Два инженера-робототехника построили действующий прототип робота TARS из фантастического фильма «Интерстеллар», чтобы проверить сможет ли настоящий робот с такой конструкцией передвигаться, как это показано в кино. Реальный робот TARS3D имеет массу около одного килограмма и состоит из четырех вращающихся вокруг общей оси блоков с телескопически выдвигающимися ступнями. Исследователи построили математические модели для двух вариантов передвижения: ходьбы и качения «колесом», после чего воспроизвели их на реальном роботе. Кроме этого, инженеры использовали обучение с подкреплением, чтобы найти другие возможные способы локомоции такой конструкции. Препринт опубликован на сайте arXiv.org.
Обычно при проектировании ходячих роботов инженеры опираются на морфологию живых прототипов: двуногих, четвероногих или шестиногих существ. Биомиметический подход доказал свою эффективность, позволив построить роботов, способных передвигаться по сложному пересеченному рельефу, как робособаки вроде ANYmal. Однако существует и другой путь — создание роботов, чья конструкция не имеет привычных биологических аналогов, как, например, в случае роботов-пылесосов или промышленных манипуляторов.
Одним из ярких примеров такого небиологического дизайна являются роботы TARS и CASE — персонажи фантастического фильма «Интерстеллар». В сложенном состоянии корпуса этих роботов выглядят как черный монолит, но на самом деле состоят из четырех соединенных между собой прямоугольных блоков, которые могут отклоняться и поворачиваться друг относительно друга. В фильме это позволяет роботам трансформироваться и передвигаться несколькими способами. К примеру, они могут ходить походкой, напоминающей двуногую, используя блоки как ноги, а также катиться. Во втором режиме все сегменты-блоки раскладываются, поворачиваясь вокруг центрального шарнира и образуя подобие спиц колеса без обода.

Необычные концепции из научной фантастики часто служат источником идей для инженеров. Вот и в этот раз робототехник из компании Nimble.ai Адитья Срипада (Aditya Sripada) вместе с выпускником Университета Карнеги — Меллона Абхишеком Варриером (Abhishek Warrier) взялись проверить, сможет ли реальный робот с конструкцией, как у TARS, передвигаться, как фильме. Они построили небольшой прототип TARS3D около 25 сантиметров высотой и массой около одного килограмма с корпусом из PLA-пластика.
Робот состоит из четырех соединенных одной осью ног-блоков, каждая из которых имеет по два привода. Один отвечает за вращение ноги в суставе, а другой за работу телескопического механизма, изменяющего длину ноги. На конце каждой ноги находится ступня изогнутой формы, которая облегчает ходьбу и качение. Всего у робота восемь степеней свободы: четыре отвечают за телескопическое изменение длины, еще четыре — это вращение ног в «бедре».

Сначала исследователи аналитически описали два основных вида передвижения, показанных в фильме. Для модели ходьбы они использовали модель пассивного шагохода. Во время ходьбы внутренние и внешние ноги TARS3D движутся попарно синхронно. Для режима качения TARS3D отклоняет свои ноги так, чтобы они образовали конфигурацию, напоминающую колесо со спицами без обода. Переднюю и заднюю кромки каждой ступни можно рассматривать как концы четырех спиц, и каждые две из четырех ноги образуют колесо с восемью спицами. Режим качения TARS3D немного отличается от киношного прототипа: реальный робот катится не как единое целое, а поочередно переставляя левое и правое «колеса», при этом каждое из них за один шаг поворачивается на один сектор.
Кроме этого, инженеры попробовали поискать другие возможные для такой конструкции способы передвижения и использовали метод глубокого обучения с подкреплением. В результате агент в симуляции смог воспроизвести уже описанные аналитическим методом походки, а также научился новым движениям. Например, при помещении целевой точки в стороне от прямой линии, агент освоил асимметричную походку, при которой одна сторона тела робота остается почти неподвижной. Когда не получалось найти более эффективный способ движения, он научился совершать прыжки.

Авторы проекта планируют установить на робота бортовые аккумуляторов и системы связи, чтобы он стал автономным, интегрировать сенсоры IMU для оценки текущего состояния и разработать алгоритм переключения между различными режимами движения.
Использовать спицы колеса без обода в роли ног не новая идея. Например, в прошлом году ученые из Японии представили двухколесный вариант робота, который способен преодолевать неровности и взбираться по ступенькам.

Сингапурские инженеры создали автоматизированную систему для превращения больших мадагаскарских тараканов в дистанционно управляемых киборгов. Промышленный манипулятор с помощью компьютерного зрения находит на спине насекомого нужную точку и устанавливает туда рюкзачок с электроникой. При этом электроды на конце рюкзачка имплантируются в межсегментную мембрану между переднеспинкой и среднеспинкой таракана, а держатели фиксируются на теле. Весь процесс сборки киборга занимает 68 секунд. Испытания показали, что рой из четырех насекомых-киборгов способен эффективно обследовать сложную местность за короткое время. Статья опубликована в Nature Communications.
Миниатюрные роботы размером с насекомое могут пригодиться для решения целого ряда задач, от инспекции сложного оборудования без разборки, до проведения поисково-спасательных операций в зонах бедствия. Однако создание полностью синтетических устройств такого масштаба наталкивается на технологические барьеры, связанные с миниатюризацией источников питания, приводов и систем управления. Одно из альтернативных решений состоит в том, чтобы вместо копирования возможностей живых организмов использовать реальных насекомых. К примеру, исследователи из Сингапура и Японии уже несколько лет превращают в киборгов больших мадагаскарских шипящих тараканов. В их организм внедряют электроды, через которые движения насекомых можно контролировать с помощью электростимуляции.
Поскольку насекомые малы, то для более эффективного выполнения задач, например по обследованию территории, необходимо развертывание целого роя. Однако процесс превращения в киборгов до сих пор был полностью ручным и отнимал много времени, а успех операции сильно зависел от опыта хирурга. Такой штучный подход не только медленный, но и приводит к большому разбросу в качестве готовых тараканов-киборгов, что может мешать их эффективному использованию.
Инженеры под руководством Хиротаки Сато (Hirotaka Sato) из Наньянского технологического университета решили эту проблему, создав первую в мире автоматизированную фабрику по производству насекомых-киборгов. Роль экспериментальной платформы вновь досталась мадагаскарским шипящим тараканам, благодаря их большому размеру (в среднем 5–7 сантиметров) и грузоподъемности. В качестве точки стимуляции вместо хрупких антенн выбрали межсегментную мембрану, расположенную между пронотумом (щитком на груди) и мезотораксом — жесткими хитиновыми сегментами тела таракана. Эта зона достаточно широка и прочна для автоматической установки электродов, хорошо различима камерой, а главное — связана с передними ногами таракана, благодаря чему электростимуляция может управлять поворотами и скоростью насекомого.

Для электростимуляции инженеры изготовили 3D-печатные миниатюрные биполярные электроды с острой микроиглой для прокалывания мембраны и крючком для фиксации внутри тела насекомого. Сама «фабрика киборгов» представляет собой автоматический комплекс, состоящий из фиксатора для насекомого, промышленного манипулятора Universal Robot UR3e с захватом и системы компьютерного зрения на основе камеры глубины Intel RealSense. Для обездвиживания тараканов используется углекислый газ, а весь процесс создания киборга занимает 68 секунд.

Сравнение управляемости автоматически собранных тараканов-киборгов с собранными вручную не выявило значительных различий: и те, и другие демонстрировали уверенное управление поворотами и замедление. Повинуясь беспроводным командам, тараканы поворачивали на углы свыше 70 градусов с угловой скоростью более 240 градусов в секунду и замедляли скорость бега на 68 процентов при стимуляции одновременно двух электродов. Точность управления разработчики проверили с помощью прохождения S-образной траектории: насекомые успешно следовали по маршруту.
Также инженеры провели демонстрационный эксперимент с роем из четырех тараканов. Их выпустили на арену размером 2 × 2 метра с хаотично расставленными препятствиями. За 10 минут и 31 секунду рой обследовал более 80 процентов доступной площади, что было бы недостижимо для одного киборга за то же время. В будущем авторы планируют оснастить тараканов миниатюрными камерами и микрофонами, которые помогут в поиске и обнаружении людей, а также, возможно, попытаются интегрировать в систему газовые сенсоры, хотя инженеры и признают, что это технически сложно из-за ограничений по размеру и питанию.


