


У владельца одного из баров Токио есть два робота-пингвина
Они даже реагируют на движения людей.
Сохраняй посты, комментируй и ставь оценки
Они даже реагируют на движения людей.
В нем можно выставить маршрут, и указать частоту вращения леек.
Роботы-пылесосы стали реальными роботами-пылесосами. Андроид-домохозяйка Neo GAMMA от из Норвегии умеет чистить ковры как горничная.
Он научился работать полностью автономно — им никак не управляют извне. Железный работяга уже умеет перемещать детали движков между контейнерами.
Машинки могут стрелять мощными струями, создавать туман и даже увозить от огня раненых.
P.S. Не реклама, просто хочу показать вам технологии!
Они находят выживших под завалами, определять токсичные газы в воздухе, и, разумеется, тушить пожары. Работают автономно, без участия человека. Выглядит всё это как сцена из фильма про ближайшее будущее — только это уже реальность.
Что станет самой главной меняющей повседневную жизнь технологией в 2030-х? Многие специалисты считают, что главным гаджетом ближайшего будущего станут человекоподобные роботы — андроиды. Мир, где люди живут рядом с роботами, о котором уже лет сто мечтают фантасты, кажется, действительно совсем близок.

Начинается эра роботов — не каких-нибудь роботов-пылесосов, а ровно таких, как в фантастике ХХ века: двуногих андроидов, способных выполнять всевозможные задачи в реальном мире, понимать, что им говорят, разумно отвечать, делать что велят. Похоже, уже в следующем десятилетии роботы станут чем-то вроде автомобиля — дорогой, но очень полезной вещью.
Андроиды, имеющиеся на рынке, например китайский Unitree G1, продающийся за 2 млн рублей, еще далеки от совершенства. В сети вирусятся ролики с их смешными ошибками. Но кто не ошибается, тот не учится. Андроиды очень быстро эволюционируют, в области роботостроения идет одна из главных технологических гонок нашего времени. Вероятно, роботы изменят мир даже больше, чем автомобили, а XXI век имеет все шансы остаться в памяти народной «веком роботов».
Но ведь роботов по телевизору показывали и полвека назад, а в реальной жизни они так и не появились. Может, и нынешние надежды и страхи преувеличены?
Говорить как люди оказалось для роботов намного проще, чем двигаться как люди. Одна из главных проблем, до сих пор сдерживавших распространение человекоподобных роботов, заключается в том, что они плохо ходят. Даже подняться по лестнице для большинства — непосильная задача, не говоря уже о передвижении по пересеченной местности. Поэтому четвероногие робопсы пока востребованы намного больше, чем андроиды: на четырех ногах двигаться гораздо проще и они устойчивее. Да и руки, по правде сказать, до последнего времени мало на что годились. Но в последние пару лет у лидеров в этой области стал заметен стремительный прогресс: человекоподобные роботы быстро учатся ловко двигаться.

Компания Boston Dynamics в прошлом году показала принципиально новую версию своего андроида Atlas: гидравлические компоненты в нем заменили электрическими, после чего он приобрел небывалую свободу движений — в компании презентуют его «как самого подвижного андроида в мире, готового к практическому применению». В демонстрационном видео от Boston Dynamics Atlas складывает амортизаторы. Он распознает объекты, используя только встроенные сенсоры, берет их из вертикального отсека хранения и устанавливает на на тележку. В свободную продажу Atlas пока не поступил. Предположительно, сначала его начнут использовать на сборочных конвейерах автогиганта Hyundai, который приобрел Boston Dynamics в 2020 году.
В 2024 году у Atlas и Unitree появился еще один серьезный конкурент — андроид Optimus компании Tesla Илона Маска. На демонстрационных видео он с поразительной ловкостью ловит мячик или движется по пересеченной местности и не падает, даже поскользнувшись и на миг потеряв равновесие.
По мнению ряда специалистов, решающим прорывом в роботостроении станет появление хороших искусственных мышц. В этой области есть многообещающие разработки. Например, польская компания Clone Robotics недавно представила своего первого полноразмерного робота Clone Alpha. Андроид оборудован синтетическими органами, искусственными мышцами и скелетной системой, детально повторяющей строение человека.
В ноябре 2025 года в гонке за создание народного робота появился новый претендент на лидерство. Китайская электромобильная компания Xpeng представила андроида Iron (по-нашему Утюг или Железяка), которого позиционирует как «самого человекоподобного робота». И действительно, Утюг на подиуме двигался довольно плавно, почти естественно, демонстрируя человекоподобную осанку и позы. Разработчики утверждают, что этого удалось достичь благодаря бионическим мышцам и позвоночнику. Плавности походке добавили новые степени свободы в области ступней. У рук робота 22 степени свободы, а еще он покрыт гибким аналогом кожи. Похоже, скоро «кожаными» старые роботы будут между собой называть не только людей, но и андроидов новых поколений.
Утюгом управляют фирменные процессоры Turing AI, у него свой искусственный интеллект. Андроид может говорить, ходить, взаимодействовать с предметами и, по заверениям разработчиков, «быстро интегрироваться в различные отрасли, подобно человеку». Продажи хотят начать уже в 2026 году.
А еще у Железяки есть вариант с женскими очертаниями фигуры. На презентации заявили, что покупатели смогут кастомизировать андроида перед покупкой — например, настроить пол и телосложение. Хотелось бы и характер настраивать!

Возможно, мы еще долго будем топтаться на пороге революции андроидов. Но развитие этой области в последние годы показывает, что все более вероятно другое: скоро начнется стремительное распространение андроидов по миру, в результате которого они станут самой обычной и незаменимой в быту вещью. Домашние андроиды очень сильно изменят порядок обычной жизни. В мире снова появятся слуги, которые готовят, убирают, моют, чинят все, присматривают за детьми, принимают посетителей…
Первые домашние андроиды, скорее для энтузиастов, чем для масс, появятся уже в конце 2020-х, а в 2030-х роботы станут незаметной обыденностью, как сейчас какая-нибудь посудомоечная машина.
Курьеры, продавцы, и многие другие распространенные сейчас профессии роботизируются. Тем более что большей части роботов умение ловко ходить, как и сами ноги, ни к чему. По оценке Forrester, менее 5% роботов, поступающих на склады и производства, будут ходить: это решение неоптимально для большинства задач. А самыми распространенными станут роботы на колесах.
Но андроиды совсем необязательно должны быть похожими на металлических болванчиков, и скоро они перестанут быть похожими. У них уже появляются аналоги кожи и мышц, а позже будут и лица с понятной и приятной человеческой мимикой, как, например, у робоголовы китайской компании AheadForm, эмоциями которой управляет специальный искусственный интеллект (люди в исследованиях уже давно не могут отличить сгенерированные лица от настоящих, часто даже предпочитают искусственные). Кстати, интеллект у робота тоже совершенно необязательно должен быть индивидуальным и находиться у него в голове. В большинстве случаев роботы могут управляться из облака.
«Это самоусиливающийся цикл. Нам придется создавать первый миллион человекоподобных роботов по старинке, но затем они смогут управлять всей цепочкой поставок — добывать и перерабатывать полезные ископаемые, водить грузовики, управлять заводами, — чтобы создавать больше роботов, которые смогут строить больше заводов по производству микросхем и т. д. Темпы прогресса будут совсем другими. Скорость, с которой будут создаваться новые чудеса, будет огромной», — считает Глава OpenAI Сэм Альтман.
Китайцы сделали идеальный транспорт, для работников которых вызвали в офис.
Он развивает скорость 3,6 миллиметра в минуту и управляется светом

Японские инженеры создали миниатюрный четвероногий шагоход размером 13 × 8 миллиметров, ноги которого приводятся в движение актуаторами из искусственно выращенной на основе клеток мышей мышечной ткани. Генетически модифицированные мышечные волокна сокращаются под действием синего света, и биогибридный робот поочередно поднимает и опускает ноги. Помимо движения по прямой, шагоход способен на повороты влево и вправо. Статья опубликована в журнале Advanced Robotics Research.
Миниатюризация роботов толкает инженеров к поиску новых типов актуаторов, так как привычные варианты — например, электродвигатели — при уменьшении масштаба теряют эффективность и просто перестают помещаться в корпус. Одно из возможных решений — биогибридные роботы, в которых роль актуаторов выполняют искусственно выращенные мышцы. В последние годы в этой области набирает популярность оптогенетический подход — в геном мышечных клеток внедряют ген ChR2 (канальный родопсин-2), который кодирует белок, чувствительный к синему свету с длиной волны около 480 нанометров. Такие фоточувствительные ткани затем можно активировать, просто посветив на них.
По сравнению с более стандартной в таких случаях электрической стимуляцией оптогенетический подход позволяет активировать мышцы бесконтактно и исключает повреждение тканей из-за электролиза. Благодаря этим преимуществам инженеры уже создали несколько типов биогибридных роботов, способных двигаться по прямой и поворачивать. Однако большинство из них устроены одинаково: полоски мышечной ткани прикреплены к гибким балкам, деформация которых приводит только к волнообразному ползанию, а не к полноценной ходьбе.
Инженеры под руководством Сёдзи Такэути (Shoji Takeuchi) из Токийского университета пришли к выводу, что для реализации полноценной шагающей походки необходим принципиально иной дизайн, в котором бы мышечные актуаторы сочетались с жестким скелетом и суставами. Результатом их работы стал миниатюрный четвероногий робот. Вместо гибких балок они использовали жесткий корпус с суставами, оси вращения которых наклонены относительно горизонтали. Благодаря этому сокращение мышц создает крутящий момент, поднимающий ногу вверх.

Корпус и ноги робота напечатали на 3D-принтере. В качестве актуаторов выступили мышечные ткани выращенные в виде колец из оптогенетически модифицированных миобластов, смешанных с гидрогелем и отлитых в формах из полидиметилсилоксана. После нескольких дней культивирования созревшие мышечные кольца пересадили на столбики суставов робота. Кольца расположили антагонистическими парами — симметрично на левой и правой сторонах корпуса, так что каждое кольцо можно стимулировать отдельно. Для повышения однородности мышечных колец инженеры применили оптическую тренировку: на протяжении всего периода выращивания клетки циклически стимулировали светом, чередуя облучение и отдых. Разработчики дополнительно обработали мышечные кольца кофеином, который стимулирует высвобождение кальция в клетках, что увеличило максимальную силу сокращения мышечных колец в 1,7 раза и компенсировало относительно низкую отдачу за счет оптогенетической стимуляции по сравнению с электрической.
Во время испытаний полностью собранный биогибридный шагоход уверенно перемещался в жидкой питательной среде. При стимуляции с частотой два герца и длительностью импульса 200 миллисекунд робот прошел более трех миллиметров за 50 секунд. Анализ подтвердил, что кончики его ног совершали периодические вертикальные перемещения, синхронизированные с импульсами света, — робот шагал, а не полз. При асимметричной стимуляции (10 миллисекунд с одной стороны и 100 с другой) робот поворачивал влево, а при симметричной — вправо, поскольку мышечные кольца на двух сторонах изначально различались по силе сокращения.

Разработчики планируют масштабировать архитектуру робота, создав систему с несколькими суставами. А еще — интегрировать микро-светодиоды непосредственно в корпус, что сделает стимуляцию более равномерной, а робота — автономным.
В 2025 году инженеры этой же группы собрали биогибридную роборуку, приводимую в движение актуаторами из пучков выращенных в лаборатории человеческих мышц. Конечность могла выполнять движения каждым пальцем по отдельности и передвигать небольшие предметы.
Mi-Mo от компании Jizai будет ползать по дому, освещать вам путь лампой и переносить вещи на себе.
Компания Nvidia показала мелких засранцев, которые бегают и пристают к людям. Да, они взаимодействуют и осознают окружающую обстановку.

Для обучения больших языковых моделей вроде ChatGPT хватило всего интернета – триллионов слов, собранных с миллионов сайтов. У роботов такой роскоши нет.
Человекоподобные машины должны учиться двигаться и взаимодействовать с физическим миром с нуля, а для этого нужны совершенно другие данные – не текст, а видео реальных людей, выполняющих реальные задачи. Именно это породило новую и быстро растущую индустрию, эпицентром которой стала Индия.
На фабриках в Ченнаи, Пуне и других производственных центрах страны рабочие крепят на головы камеры и записывают в мельчайших деталях свои повседневные операции – шитьё одежды, сборку электроники, сортировку компонентов, складывание ткани.
Эти неприметные объекты уже получили неофициальное название "фермы движений рук" – сотни работников часами выполняют рутинные задачи перед камерами, фиксирующими каждое сгибание пальца и микрокоррекцию хвата.
Отснятый материал отправляется в ИИ-лаборатории США, где нейросети покадрово анализируют записи, чтобы научить роботов воспроизводить человеческую ловкость.
Такие данные называют "эгоцентрическими" – это видео от первого лица, передающее именно ту перспективу и контекст принятия решений, которые нужны роботу для имитации человеческих действий.
Спрос на подобные записи колоссален. Инвесторы вложили более 6 миллиардов долларов в человекоподобную робототехнику только в 2025 году, а сбор данных от первого лица стал стремительно растущим сегментом гиг-экономики по всему миру.
Компания Micro1 из Пало-Альто, одна из ключевых игроков рынка, наняла тысячи подрядчиков более чем в 50 странах, включая Индию, Нигерию и Аргентину. По оценке главы Micro1 Али Ансари, робототехнические компании тратят сейчас более 100 миллионов долларов ежегодно на закупку реальных данных у подобных посредников.
Почему именно Индия? Ответ прост – стоимость рабочей силы. Некоторые заказчики готовы платить за данные из американских домохозяйств втрое больше, чем за записи из Индии или Вьетнама, ведь 90% клиентов базируются в США и рассчитывают, что первыми роботов в быту начнут использовать именно американские потребители. При этом индийские данные остаются критически важными для обучения роботов промышленным задачам – швейному производству, складской логистике, сборке электроники.
Параллельно с фабричным сбором существует и домашний формат. Гиг-работники по всему миру получают наголовные камеры, инструкции и список задач – готовка, уборка, работа в саду, уход за домашними животными. От каждого подрядчика ожидается минимум 10 часов видео в неделю с чередованием различных заданий.
Однако создание разнообразного контента в маленьких квартирах – задача не из простых. Один из подрядчиков из Дели рассказал, что тратит час на производство 15-минутного ролика, так как большую часть времени уходит на придумывание новых домашних дел для записи.
Этическая сторона этой практики вызывает беспокойство. Критики используют термин "призрачное обучение" (ghost training) – ситуацию, при которой рабочие фактически создают данные для подготовки собственных заменителей.
Ни один из работников, опрошенных MIT Technology Review, не знал, как именно его данные будут использованы, храниться и передаваться третьим сторонам, включая робототехнические компании-покупатели.
Micro1 не раскрывает подрядчикам имена клиентов и специфику конкретных задач, ссылаясь на конфиденциальность.
Вопрос приватности стоит не менее остро. Даже без лиц камеры фиксируют интимные детали жизни работников – интерьеры их домов, личные вещи, распорядок дня. Компания просит не показывать лица и личную информацию, а затем использует ИИ и живых модераторов для фильтрации случайных утечек.
Однако для работников с семьями это превращается в постоянную борьбу – один подрядчик описал, как регулярно пытается удержать двухлетнюю дочь вне кадра.
Помимо этических вопросов, остаётся открытым и вопрос качества. Основатель компании Objectways Рави Раджалингам отметил, что лишь около половины присылаемого видеоматериала оказывается пригодным для использования. А отдельные эксперты предупреждают о рисках безопасности – если работник демонстрирует небезопасные приёмы, робот может их воспроизвести.
Раджалингам привёл наглядный пример – если робот в детской комнате не сможет отличить куклу от живого младенца, последствия будут катастрофическими.
Сооснователь компании Labellerr AI Пунит Джиндал считает, что приоритет живых данных сохранится ещё как минимум три года. Однако затем ИИ, возможно, научится конвертировать обычные видео с YouTube в формат от первого лица, и потребность в живых записях снизится.
Впрочем, даже сами робототехнические лаборатории пока не уверены, какие именно данные понадобятся через 12 месяцев. Индустрия находится в самом начале пути – и пока спрос многократно превышает предложение, десятки тысяч людей по всему миру продолжат крепить камеры к голове и записывать, как они складывают полотенца.
У него метровые пропеллеры и легкая рама

Южноафриканский инженер и видеоблогер Люк Белл установил неофициальный мировой рекорд продолжительности полета квадрокоптера. Разработанный им дрон провисел в воздухе 3 часа 31 минуту и 6 секунд на одном заряде аккумулятора. Главную роль сыграли тщательно подобранные компоненты: пропеллеры большого диаметра, низкооборотистые электромоторы, легкая рама из углеродного волокна и полутвердотельные аккумуляторы с удвоенной плотностью энергии. Об этом сообщает издание New Atlas.
Одно из главных ограничений полностью электрических дронов-мультикоптеров — продолжительность полета. Типичный квадрокоптер держится в воздухе всего 20–40 минут, хотя существуют и модели-рекордсмены. Например, до недавнего времени рекорд принадлежал дрону Q12 компании SiFly, который продержался в воздухе 3 часа 11 минут и 54 секунды. Причина малого времени полета заключается, как известно, в низкой плотности энергии литий-ионных аккумуляторов. Поэтому единственный путь к более длительной автономности при нынешнем уровне технологий в области источников питания заключается в снижении энергопотребления через установку более эффективных электромоторов и пропеллеров, а также оптимизации массы и аэродинамики дрона.
По этому пути пошел южноафрикансий инженер Люк Белл, который построил квадрокоптер, неофициально установивший новый рекорд по продолжительности полета. Винты дрона-рекордсмена имеют диаметр 101 сантиметр. Выбор столь больших пропеллеров обусловлен тем, что с увеличением длины лопастей снижается необходимое количество оборотов для создания той же подъемной силы, а вместе с этим уменьшается и расход энергии. Электромоторы с показателем количества оборотов в минуту на один вольт напряжения 90 KV были выбраны как самые легкие и компактные, способные вращать лопасти такого размера с нужной скоростью. Длина лучей рамы — 800 миллиметров — подобрана с помощью аэродинамических расчетов таким образом, чтобы минимизировать взаимное влияние воздушных потоков от винтов. Провода, общая длина которых составила 11 метров, выбирались с учетом компромисса между сопротивлением и массой.
Главным компонентом, подвергнувшимся оптимизации, стал аккумулятор. Дрон использует полутвердотельную батарею с плотностью энергии около 320 ватт-час на килограмм, что вдвое больше, чем у обычного литий-полимерного элемента той же массы. Электролит в такой батарее представляет собой гель. При этом более низкий, чем у литий-полимерных батарей пиковый ток разряда не играет роли, так как изначально предполагается, что винты дрона будут вращаться с невысокой частотой. Белл также дополнительно облегчил батарею, сняв часть защитной упаковки и сэкономив при этом целых 360 граммов — примерно столько же, сколько весит вся рама. В режиме висения потребление составило около 400 ватт, а при медленном горизонтальном полете снижалось до 250.
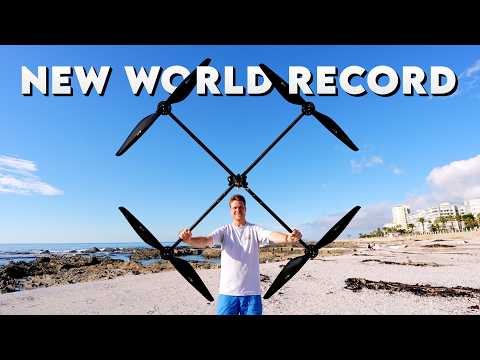
В результате дрон продержался в воздухе 3 часа 31 минуту и 6 секунд, побив рекорд модели Q12 компании SiFly на 19 минут. При этом через два часа и 14 минут полета у дрона оставалось еще 33 процента заряда. Сам Белл не ожидал такого результата и заранее не организовал официальную фиксацию, поэтому рекорд пока остается неофициальным.
Для более длительного полета применяют гибридные силовые установки. В них за вращение винтов отвечают электромоторы, но получают электричество они за счет двигателя внутреннего сгорания. Например, в 2020 году гибридный дрон испанской компании Quaternium Technologies продержался в воздухе 10 часов и 14 минут.
В строительной отрасли роботы используются до смешного мало. Не знаю, с чем это связано – вряд ли класть кирпичи такая уж сложная задача для умных машин. Поэтому примем это просто как факт. Но все может измениться в одночасье.

Возможно, основатели стартапа Crest Robotics тоже столкнулись с ним и, как настоящие инженеры, задались целью найти технологическое решение. На днях компания представила масштабный прототип шестиногого робота-строителя, получившего имя Charlotte. Электрический паук (его правильное название — гексапод) сможет строить коттедж площадью 200 кв. м за 24 часа, утверждают его создатели. Если так, за год робот может возвести в одиночку целый коттеджный поселок.

Землебитная технология
Традиционные методы строительства оптимизированы под ручной труд. Переходя на роботов, нужно одновременно менять технологию домостроения, для чего создатели робота привлекли в партнеры Earthbuilt Technology, специалиста по землебитной технологии. Этот метод стар как сама цивилизация: песок, землю или строительные отходы набивают в мешки и из них складывают стены. Для строителей 21 века Earthbuilt заменили мешки на инновационный экструзионный метод: материал выходит упакованным в непрерывный рукав, который роботу будет удобно укладывать.
Жилища для первых «лунатиков»
Создатели Charlotte считают, что их робот сможет работать и на Луне, когда придет время строить первые лунные базы. Не случайно его создание спонсировала австралийская государственная космическая программа Space+. Доставка грузов на спутник Земли стоит дорого, поэтому традиционные громоздкие 3D-принтеры, с помощью которых в наши дни пытаются строить здания, для этого подходят плохо – козловая конструкция, на которой они работают, довольно громоздка.

Напротив, робот-паук может подтянуть ноги к корпусу и сложиться в компактный кубик для перевозки в космическом корабле. Строительные материалы вести с собой не обязательно – он может строить лунные базы из местного грунта.
Надеюсь, робота отправят на Луну уже после того, как он покончит с жилищным кризисом на Земле.
Источник: www.techinsider.ru
Кажется, еще недавно мы с замиранием сердца смотрели фантастические фильмы, где технологии казались недостижимой мечтой. Но вот наступил 2025 год, и наша реальность наполнилась умными гаджетами и роботами. Особенно впечатляют человекоподобные роботы — гуманоиды. Их навыки и возможности развиваются так стремительно, что мы каждый раз удивляемся их достижениям.

Физические навыки все ближе к человеческим
Современные гуманоидные роботы больше не напоминают неуклюжих механических манекенов. Они стали настоящими помощниками, способными ходить и бегать, как люди. Некоторые модели могут передвигаться по разным поверхностям, подниматься по лестницам, сохранять равновесие на неровной почве и проявлять гибкость.

Atlas от Boston Dynamics стал примером того, как гуманоид может выглядеть дружелюбно и элегантно, работая в динамике. Его акробатические движения, прыжки и балансирование на одной ноге напоминают выступления циркового артиста, но выполняются машиной. Для этого требуется мощное оборудование и точная настройка сенсоров — камеры, лидара, датчиков касания и гироскопа.
Роботы также могут поднимать предметы среднего веса и работать с инструментами. Например, суперробот GR-1 для медицинской реабилитации способен переносить грузы до 50 кг, а Walker S1 — закручивать винты отверткой, собирать детали и сортировать предметы.
Роботы «видят» и «слышат» окружающий мир
Визуальные датчики дают роботам возможность видеть мир. Они определяют объекты по форме и цвету, что позволяет им сортировать предметы на складах и предприятиях. Например, человекоподобный робот Optimus от Tesla может отсортировать партию блоков по цвету. Даже если человек вмешается, перемешав блоки в контейнере, робот быстро исправит ошибку и вернет кубики в правильные контейнеры и в нужном порядке.
Также благодаря визуальным датчикам роботы могут узнавать лица людей и отслеживать их движения. А микрофоны и аудиосчитыватели помогают им понимать речь и анализировать эмоции в голосе, что позволяет выбирать оптимальный стиль общения.

В то же время системы, обрабатывающие данные в реальном времени, дают роботам возможность реагировать на жесты и мимику. Например, если человек протягивает руку для рукопожатия, робот может ответить тем же, что делает взаимодействие более естественным. Роботы не просто выполняют команды, они адаптируются к ситуации.
Некоторые модели могут улавливать жесты и выражения лица, что улучшает коммуникацию. Жесты, мимика и тон голоса становятся дополнительными способами общения, которые искусственный интеллект использует для точного понимания намерений человека. Контекст играет важную роль: если человек машет, робот может воспринять это как сигнал к остановке или как направление.

Яркий пример гуманоида, ориентированного на человека, — робот Romeo от французской компании Generation Robots. Он не только выполняет базовые функции, такие как напоминание о важных событиях и составление списка покупок, но и способен заметить, если человек упал, помочь ему встать или, при необходимости, вызвать экстренные службы. Кроме того, робот реагирует на эмоции человека и адаптирует свои действия в зависимости от них.
Управляются мощными ИИ-моделями
Гуманоидные роботы управляются нейросетями, обученными на больших данных. Обучение проходит в несколько этапов: сначала разрабатываются базовые траекторные и моторные модели, затем роботы учатся взаимодействовать с людьми и окружающей средой.
Благодаря такому обучению роботы могут предсказывать результаты своих действий, выбирать оптимальные стратегии движения, корректировать поведение в реальном времени и извлекать уроки из ошибок. В итоге роботы становятся «учениками» своих сценариев, постепенно обретая все большую автономность и адаптируясь к конкретным условиям.
Ограничения все еще заметны
Гуманоидные роботы все еще сталкиваются с рядом ограничений. Их поведение определяется качеством и объемом данных, на которых они обучались. Если ситуация выходит за рамки этих сценариев, роботы могут давать неверные ответы.
Некоторые модели не обладают достаточной точностью в задачах, требующих тонкой моторики. Это ограничивает их использование в сферах, где важна аккуратность, например, при работе с мелкими деталями или манипуляции маленькими предметами. На сложных или скользких поверхностях роботы могут терять равновесие, падать или терять сцепление.
Эти проблемы стимулируют производителей к разработке новых сенсорных систем, улучшению управления и совершенствованию алгоритмов принятия решений.
Чего ждать в ближайшем будущем
С каждым годом мы все чаще будем встречать гуманоидных роботов в повседневной жизни и на производствах. Они начнут выполнять задачи, которые раньше казались невозможными, выходя за пределы лабораторий и демонстраций.
Роботы станут более автономными и надежными. Они смогут принимать решения без постоянного контроля человека, хотя и не будут полностью независимыми. Они будут точнее оценивать ситуацию, планировать действия и работать автономно, при необходимости запрашивая уточнения или помощь. Надежность роботов будет проявляться в их устойчивости к сбоям, способности работать в условиях ограниченной связи, экономии энергии и эффективном управлении вычислительными ресурсами.

Резюме
Гуманоидные роботы достигли впечатляющего уровня физической выносливости, визуального и слухового распознавания, а также управляемости благодаря передовым ИИ-моделям. Они могут ходить, бегать, поднимать и переносить тяжелые предметы, сохранять равновесие, работать с инструментами и выполнять сложные акробатические трюки.
Роботы способны воспринимать окружающий мир, распознавать людей, объекты, речь и действия. Они улавливают жесты и мимику, что делает общение с ними более естественным.
В ближайшем будущем автономность роботов возрастет, их будут чаще использовать в реальных условиях, а системы анализа и принятия решений станут более надежными, не требуя постоянного вмешательства человека. Это сделает гуманоидных роботов неотъемлемой частью рабочих процессов, сферы обслуживания и повседневной жизни. Они перестанут быть экзотикой и станут привычным инструментом в руках людей.
Источник: www.techinsider.ru
У неё 22 степени свободы — конечность сможет играть на пианино и даже немного на гитаре.


Комментарии