


В Японии придумали симулятор макияжа смешанной реальности
Mixed Reality Makeup в режиме реального времени проецирует «боевой раскрас» на лицо юзерши, обновляя картинку 1000 раз/сек.
Сохраняй посты, комментируй и ставь оценки
Mixed Reality Makeup в режиме реального времени проецирует «боевой раскрас» на лицо юзерши, обновляя картинку 1000 раз/сек.
На месте дисплея у Spacetop G1 стоит выемка для AR-очков, в которых виден 100-дюймовый экран, парящий в воздухе.
Пацаны крепят к игрушечным автоматам телефоны, которые отображают инфу о карте, попаданиях и здоровье врага.

Они сначала создали страну по комьютерной игре, а потом создают игры по этой стране.
Как выглядит обычная партия в настолку в шлеме дополненной реальности.
Революционный продукт Unpaint от стартапа Glasst наносится так же, как и обычная краска для стен, но спустя 24 ч он превращается в эластичную пленку. В час X достаточно потянуть его за край, и весь слой сползет.

Он копирует анатомию настоящей собаки. Японские инженеры создали четвероногого робота, который анатомически точно воспроизводит строение тела собаки. Вместо электромоторов в нем используются гибкие пневматические искусственные мышцы Маккиббена, которые позволяют имитировать естественные движения животного. Особое внимание разработчики уделили воспроизведению мышечной структуры плечевого пояса собак, у которых лопатки крепятся к туловищу только за счет мышечной ткани, без суставов. Прототип успешно продемонстрировал стабильную ходьбу по прямой. Статья опубликована в журнале Advanced Robotics Research.
Большинство современных четвероногих роботов, таких как Spot от Boston Dynamics, используют в роли приводов расположенные в плечевых суставах электромоторы. Это решение позволило достичь значительных успехов: робособаки научились выполнять сложные акробатические трюки и прыжки, передвигаться по труднопроходимому рельефу и взбираться по вертикальным лестницам. Однако существует еще один подход — разработка роботов, конструкция которых имитирует систему мышц, сухожилий и связок биологических прототипов.
Один из способов реализовать это в «железе» — использовать искусственные мышцы на основе актуаторов Маккибена. Они состоят из внешней плохо растягиваемой плетеной оболочки, внутри которой находится эластичная герметичная трубка. При подаче давления воздуха или жидкости трубка надувается и увеличивается в ширину, но из-за того, что внешняя оболочка практически не растягивается, весь актуатор сокращается в длину, имитируя работу реальной мышцы.
Актуаторы такого типа выбрали инженеры под руководством Коичи Судзумори (Koichi Suzumori) из Токийского научного института, чтобы детально воспроизвести опорно-двигательный аппарат собаки. За основу они взяли модель скелета собаки среднего размера, а в роли мышечных волокон использовали множество тонких (2–4 миллиметра) пневматических актуаторов Маккиббена. Всего в конструкции использовано 48 мышц, по 15 штук на передние лапы и по 9 — на задние.

Передние конечности прикреплены к туловищу только с помощью мышц, а не суставов (такой вид соединения костей называется синсаркоз), как и у настоящих собак. Лопатки скелета удерживается с помощью актуаторов, имитирующих трапециевидные, ромбовидные и зубчатые мышцы. По мнению разработчиков, эта мышечная «подвеска» играет существенную роль в процессе движения, увеличивая длину шага и подвижность. Для воссоздания геометрии широких плоских мышц плечевого пояса инженеры объединили несколько актуаторов в слоистые структуры с помощью полиуретановой подложки.
Из-за отсутствия системы поддержания равновесия и пассивных стабилизирующих тканей, таких как суставные сумки и связки, робот пока не может самостоятельно удерживать свой вес. Поэтому во время движения он вынужден опираться на вспомогательную алюминиевую тележку с колесами, не мешающую при этом движениям ног. Алгоритм их перемещений имитирует паттерн собачьей походки.
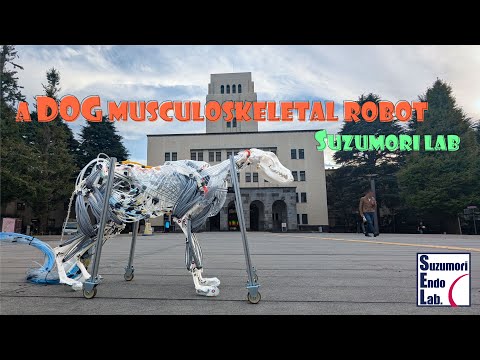
Результаты испытаний показали, что мускульно-скелетный робот способен успешно передвигаться, используя ту же последовательность активации мышц, что и у реальных животных. При этом амплитуда движений ног оказалась меньше реальной из-за механических пределов сокращения искусственных мышц Маккибена, которым требуется предварительное растяжение. Тем не менее, прототип подтвердил, что воспроизведение реальной мышечной архитектуры позволяет роботу совершать движения, близкие к естественным. Помимо робототехники, в будущем это может помочь в исследованиях двигательных возможностей реальных животных.
Авторы планируют сосредоточиться на реализации ходьбы без тележки. Для этого потребуется воспроизвести недостающие структуры суставов, хрящи, суставные сумки, фасции и кожу. Кроме того, инженеры хотят оптимизировать пневматическую систему, в частности, укоротить трубки подачи воздуха от насоса, чтобы повысить скорость реакции искусственных мышц. Это потребуется для воссоздания более стремительной походки.
Польский стартап Clone недавно анонсировал разработку полноразмерного мускульно-скелетного робота-андроида Clone Alpha. Строение тела робота будет повторять анатомию человека, а в качестве мышц будут использоваться пучки гидравлических актуаторов Маккибена.
Привет, я Noado и я пишу авторские посты о мотоциклах. Если хотите послушать, то вот видео а текст чуть ниже:
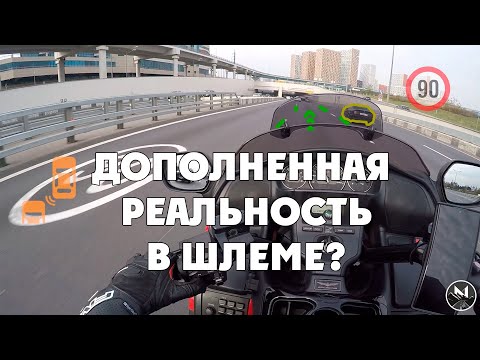
Если у вас тормозит ютуб: VK (https://vkvideo.ru/video-226920722_456239101), RuTube (https://rutube.ru/video/1181a97d45300250aa743810fca5170a/)

Если вы не следите за новинками гаджетов, то могли пропустить появление целого набора умных очков за последнее время. Они выглядят не как VR-шлем а почти нормально, но при этом делают изображение поверх реальности или даже вместо неё. Единственное, пока все эти стёкла приходится несколько отодвигать от глаз из-за чего очки и выглядят странновато.


С другой стороны, у нас есть попытки встроить в шлемы чёнить эдакое год за годом. То у нас система зеркал Reevu MSX1 где глаза сходятся в кучку в попытке поймать фокус, то куча неуспешных попыток поставить что-то типа Google Glass перед глазом чтобы выводить стрелочки навигации. А то и даже камера на лбу, снимать. Всё это было неуспешным потому что выходило 10, 7, 5 лет назад. И вот сейчас, кажется, технологии наконец доросли до того, чтобы всё это могло эффективно работать в шлеме. Потому что ну вы посмотрите на эти современные умные очки, у них же буквально плата помещается в дужке очков, куда-то смогли спрятать камеры а дисплей достаточно качественный, чтобы не вызывать головную боль. Даже BMW свои очки выпустили.. но всё же это очки. Можно всё это пихнуть в шлем? Ещё как. А в каком виде?
Тут можно вволю пофантазировать. К примеру, камеры вкруг и у вас датчик слепых зон. Дисплей перед глазами - и у вас предупреждение о гололёде, дожде, превышении скорости, стрелочка навигации. Это не значит, что я немедленно побегу покупать такой шлем. Но, глядя на эти самые очки дополненной реальности в 2024м году я понимаю, что мы прошли момент когда встраивание такого добра в шлем было технологическим курьёзом ради самой возможности без учёта полезности и удобства. И теперь мы находимся в позиции, когда встроить экран в шлем перед глазом можно, это будет удобно и практично. Вопрос в том, кто представит такой шлем.
Послесловие

Страны, не добывающие собственный литий, в условиях дефицита поставок оказываются перед выбором – платить столько, сколько диктует рынок, или научиться эффективно перерабатывать то, что уже есть. Япония сделала ставку на второй путь – и добилась впечатляющего результата.
Предприятие в префектуре Фукуи освоило технологию извлечения около 90% лития из отработанных аккумуляторов электромобилей. Это примерно вдвое больше, чем позволяли прежние методы переработки.
За разработкой стоит компания JX Metals Circular Solutions – дочерняя структура одного из крупнейших японских производителей цветных металлов. Анонс состоялся ещё в апреле 2025 года, однако широкое внимание новость привлекла лишь сейчас, когда японские издания подробно описали реальный процесс на заводе в Цуруге.

Вице-президент предприятия Тадаси Накагава рассказал телеканалу NHK, что прорыв стал результатом пересмотра химических реагентов и методов извлечения лития из отработанных элементов.
Технологическая цепочка начинается с разборки и термической обработки аккумуляторов: обжиг удаляет все неметаллические компоненты. Оставшийся материал измельчается в так называемую чёрную массу – порошок, насыщенный ценными металлами. Затем в дело вступает гидрометаллургия – водный химический процесс вытягивает литий из этой смеси.
Ключевое новшество состоит в том, что извлечённый гидроксид лития заменяет химический реагент, который традиционно применялся на этапе рафинирования. Это снижает углеродный след процесса примерно на 40% по сравнению со старыми методами.
Для Японии достижение особенно значимо, так как страна исторически импортировала практически весь объём минерального сырья для аккумуляторов – не только литий, но и кобальт с никелем. Значительная часть переработки при этом традиционно осуществлялась через Китай.
Новый закон, вступающий в силу в этом году, обязывает производителей и импортёров собирать и перерабатывать небольшие портативные аккумуляторы из смартфонов, вейпов и электроинструментов. Государство поставило перед переработчиками ориентир в 70% извлечения лития к 2030 году – показатель в 90% уже значительно опережает этот план.
Япония, впрочем, не одинока в этом направлении. Американская компания Redwood Materials, основанная бывшим техническим директором Tesla Джей Би Страубелем, заявляет о 95% извлечении лития – причём в объёме, эквивалентном примерно 250 000 электромобилей в год.
Главным узким местом японской отрасли при этом остаётся не технология, а логистика. До официальных каналов сбора сейчас добирается лишь около 14% отслуживших литий-ионных аккумуляторов в стране.
Многие списанные электромобили попросту экспортируются, и ценные металлы оказываются недосягаемы для местных переработчиков. Решение этой проблемы становится не менее приоритетной задачей, чем совершенствование самой технологии.
Прихватка молоткомВ Японии создают гигантского робота Patlabor, который будет управляться человеком.


Комментарии