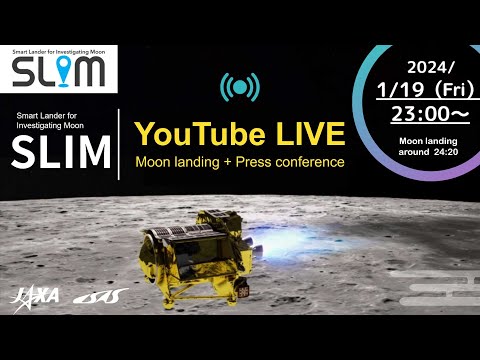
Японский беспилотный космический аппарат Smart Lander for Investigating Moon (SLIM), прозванный "Лунным снайпером" за свою технологию точной посадки, сел на поверхность Луны 22 января примерно в 55 метрах от цели. Об этомсообщилокосмическое агентство Японии.
Однако позже получив первые снимки, агентство уточнило, что модуль уткнулся носом в грунт при посадке. Изображение получено благодаря небольшому роботу Sora-Q размером с бейсбольный мяч, который был выброшен из модуля за несколько мгновений до его посадки на Луну, чтобы зафиксировать событие.
Сам модуль SLIM всего через три часа после прилунения переведён в спящий режим, чтобы сохранить заряд в аккумуляторах. Японские учёные надеются, что миссию ещё удастся спасти, если изменится угол освещения и солнечный свет начнёт попадать на генерирующие энергию панели.
SLIM - легкий космический модуль размером с пассажирский автомобиль. Это плод двух десятилетий работы Японского агентства аэрокосмических исследований (JAXA) над технологией прицельной посадки с отклонением от заданной точки не более 100 метров. Ранее для посадки космических модулей использовали зоны шириной около 10 километров.
"Лунный снайпер" был запущен на ракете Mitsubishi Heavy H2A в сентябре 2023 года. 25 декабря он вышел на лунную орбиту. Спускаемый аппарат оснащён сферическим зондом, разработанным совместно с компанией по выпуску игрушек.
В Японском агентстве аэрокосмических исследований отмечают, что поставленная задача прилунить модуль в радиусе 100 метров от намеченной точки посадки была выполнена.
Прилунение SLIM, которое в любом случае произошло, выводит Японию в пятерку стран, добившихся мягкой посадки своих аппаратов на Луну, наряду с СССР, США, Китаем и Индией.
Токио надеется, что успех поможет вернуть доверие к японским космическим технологиям после ряда неудач. В апреле космический аппарат, разработанный японской компанией, разбился во время попытки посадки на Луну, а новая флагманская ракета провалила свой дебютный запуск в марте.
Станция «Умный посадочный модуль для исследования Луны» (SLIM)
Японского агентства аэрокосмических исследований (JAXA) вышла на
финишную прямую своей исторической миссии. По плану JAXA, посадочный
модуль совершит мягкую посадку на поверхности Луны в районе кратера
Шиоли в ночь с пятницы на субботу по японскому времени (в 18:20 в
пятницу по Москве).
За час до посадки, в 17:00 по московскому времени, JAXA начнет на
YouTube прямую трансляцию из центра управления миссией. «Ожидается, что
начало торможения перед посадкой на поверхность Луны будет затаившими
дыхание, ошеломляющими 20 минутами ужаса», — заявил Кенджи Кушики,
менеджер подпроекта миссии SLIM. Начало торможения — наиболее опасный
момент, когда корабль может сбиться с маршрута и разбиться при посадке.
Основная задача SLIM — продемонстрировать возможность точной (с
погрешностью до 100 м) и контролируемой посадки на поверхности спутника:
спуститься в ту точку, куда нужно, а не туда, куда легче. Специальный
двухкомпонентный вспомогательный тяговый двигатель обеспечивает
корректировку полета и снижения: по замыслу разработчиков корабль
достигнет нужной точки над поверхностью Луны и перейдет к плавному
вертикальному спуску.
Зонд SLIM оснащен технологией навигации на основе зрения, которую
JAXA называет «умными глазами». Космический корабль будет делать
фотографии поверхности Луны по мере ее приближения и быстро определять
местоположение аппарата на картах, ранее составленных лунными
спутниками, автономно корректируя его траекторию при заходе на посадку.
В отличие от других недавних роботизированных миссий, нацеленных на
южный полюс Луны, SLIM должен совершить посадку рядом с небольшим лунным
ударным кратером Шиоли на равнине Море Нектара. Исследователи полагают,
что эта равнина образовалась в результате древней вулканической
активности. Зонды станции SLIM будут изучать состав горных пород в месте
посадки, чтобы подтвердить их происхождение.
Его разрабатывали с 1970-х, но в итоге впечатляющий транспорт стал никому не нужен. Гиганта списали, и теперь он доживает свой век на берегу Каспия. Остатки былой цивилизации...
Компания Intuitive Machines сообщила, что аппарат сел в 250 метрах от расчетного места посадки внутри кратера. Во время посадки Athena завалилась набок. Из-за этого ее солнечные батареи не могли получить необходимое количество света. В результате, аппарату пришлось работать на остаточном заряде батарей.
Чтобы успеть сделать хоть что-то, инженеры ускорили выполнение нескольких экспериментов миссии. Athena также успела передать несколько фото. Вот так наша планета выглядит с южного полюса Луны. Учитывая ориентацию аппарата, положение Солнца в небе и экстремально низкие температуры в кратере, в Intuitive Machines не рассчитывают на то, что Athena сможет перезарядить батареи. Так что миссия официально объявлена завершенной.
3 февраля 1966 года советская станция "Луна-9" впервые в истории совершила мягкую посадку на поверхность Луны в районе Океана Бурь. Аппарат проработал на поверхности 75 часов и передал на Землю первые снимки с другого небесного тела.
Первый за более чем пять десятилетий лунный посадочный модуль США под названием Peregrine отправился в космос 8 января в 10:18 мск с космодрома базы Космических сил США на мысе Канаверал во Флориде. И хотя старт прошёл успешно, похоже, что дальнейших успех миссии под вопросом, поскольку компания Astrobotic Technology, являющаяся разработчиком модуля, заявила о «критической потере топлива», произошедшей, когда специалисты пытались решить проблему с ориентацией модуля в пространстве.
Источник изображений: Astrobotic
«К сожалению, похоже, что отказ двигательной установки привёл к критической потере топлива. Команда работает над тем, чтобы попытаться стабилизировать потерю, но, учитывая сложившуюся ситуацию, мы отдали приоритет максимизации научных данных, которые мы можем получить. В настоящее время мы оцениваем, какие альтернативные профили миссии могут быть осуществимы в данный момент», — говорится в сообщении, которое было опубликовано Astrobotic примерно в 21:00 мск.
Это сообщение, с большой долей вероятности, указывает на то, что компания не будет пытаться осуществить посадку Peregrine на поверхность Луны. Изначально планировалось, что модуль достигнет конечной точки своего путешествия 23 февраля.
Согласно имеющимся данным, после выведения Peregrine на орбиту с ним удалось установить связь и начать получать данные телеметрии. Однако позднее аппарат не смог развернуться к Солнцу, из-за чего его аккумуляторы не зарядились. По данным Astrobotic, вероятной причиной этого стала «аномалия двигательной установки, которая, если она подтвердится, поставит под угрозу способность космического аппарата совершить мягкую посадку на Луне».
По всей видимости, это произошло из-за проблем с двигательной установкой. Позднее Astrobotic сообщила, что из-за аномалии аппарат не сможет занять необходимое положение, предполагающее ориентацию по Солнцу, и инженеры компании работают над тем, чтобы это исправить. По словам компании, диспетчерам миссии удалось «разработать и выполнить импровизированный манёвр, чтобы переориентировать солнечные панели на Солнце». После проведения манёвра он был признан успешным. «Импровизированный манёвр команды увенчался успехом и позволил переориентировать солнечную панель Peregrine на Солнце. Сейчас мы заряжаем аккумулятор», — говорилось в сообщении Astrobotic в 20:34 мск.
Тем не менее, компании ещё предстояло исправить проблему с двигательной установкой, поскольку посадка на поверхность Луны предполагает использование бортовых двигателей. Пока неясно, сможет ли Astrobotic осуществить посадку Peregrine. Согласно имеющимся данным, модуль спроектирован таким образом, чтобы совершить три манёвра на орбите, но не более того. Если будет израсходовано слишком много топлива, то у аппарата может не хватить мощности для контролируемой посадки.
Если нынешняя миссия закончится неудачей, то это может нанести серьёзный ущерб бизнесу Astrobotic и дальнейшим планам компании. Кроме того, неудача Peregrine станет потерей для Национального управления по аэронавтике и исследованию космического пространства (NASA) США и ряда других учреждений из нескольких стран, полезная нагрузка которых находится на борту модуля. Потеря Peregrine на столь раннем этапе также будет означать, что Astrobotic не сможет проверить способность модуля осуществить мягкую посадку на поверхности Луны.
Физики из США изучили следы, которые оставили спускаемые космические аппараты на Луне, и выяснили, почему эти узоры оказались практически идентичными. Все дело в гидродинамической неустойчивости, возникающей из-за искривления сжатого сдвигового слоя в сверхзвуковой струе — образовавшиеся в потоке вихри Гёртлера заставили пыль двигаться вдоль радиусов с центром в точке касания. Выводы исследователей помогут оптимизировать стратегию прилунения будущих миссий, а также снизить воздействие пылевых облаков на оборудование. Результаты исследования опубликованы в журнале Nature Communications.
Начиная с аппарата «Луна-9» и заканчивая «Чанъэ-6», во время мягкой посадки космических станций на лунную поверхность ученые наблюдали в пыли четкий рисунок из радиальных светлых и темных полос, исходящих из точки касания выхлопной струи. Несмотря на разное строение сопла, массу полезной нагрузки и отличающиеся типы грунта в области посадки, узоры выглядели похоже, а количество полос отличалось слабо (например, около 30 для «Чанъэ-6» и примерно 70 для «Аполлона-15»). Однако причину этого явления ученые до сих пор не нашли.
Руй Ни (Rui Ni) из Университета Джонса Хопкинса совместно с коллегами из США показали, что радиальные полосы, наблюдаемые во время посадки на Луну, возникают из-за неустойчивости газового потока, которая порождает вихри в выхлопной струе.
Сначала физики собрали экспериментальную установку: на плоскую поверхность насыпали монодисперсный песок со средним диаметром частиц в 150 микрометров, а сверху расположили модель двигателя лунного посадочного модуля. Этот макет обеспечил необходимое число Маха в 5,3, которое соответствовало реальным условиям высадки. В ходе эксперимента авторы работы меняли отношение диаметра сопла к высоте его расположения от 3 до 13 единиц и засняли поведение пыли на камеру.
Физики заметили, что полосы в песке были слегка приподняты над плоскостью. Это позволило ученым предположить, что узоры в пыли сформировались не из-за шероховатости поверхности, а вследствие переноса массы под действием газовых потоков. После численного анализа исследователи обнаружили, что количество полос оказалось прямо пропорционально отношению давления в струе к давлению окружающей среды (в гидродинамике этот параметр также отвечает за структуру ударных волн в недорасширенных струях). Главной причиной такого явления стали вихри Гёртлера, образовавшиеся благодаря тому, что градиент давления не уравновесил центробежные силы внутри искривленного сжатого сдвигового слоя в струе. Вместе с тем обнаруженные вихри попарно вращались в противоположных направлениях, увлекая за собой пыль и образуя своеобразные валы. Свои выводы физики также подтвердили с помощью численного моделирования, решив трехмерные уравнения Навье — Стокса для вязкого сжимаемого газа.
Авторы работы отметили, что их исследование позволит в будущем более точно оптимизировать процесс посадки на лунную поверхность, а также минимизировать негативное воздействие пылевых облаков на оборудование космических аппаратов.
О первых результатах лабораторных исследований грунта с обратной стороны Луны мы писали ранее.
Астронавты ЕКА Маттиас Маурер и Эйдан Коули работают в искусственном лунном ландшафте, где освещение на сцене имитирует лунную поверхность. Ещё один фотограф в защитном снаряжении стоит слева.(Фото: ESA/DLR – M. Diegeler)
Европейское космическое агентство (ЕКА) опубликовало фотографии с имитированной высадки на Луну, которые не призваны никого обмануть и заставить поверить в фейк, а скорее служат справочным материалом, позволяющим нам получить наилучшие видеоизображения, когда астронавты наконец вернутся на Луну.
Когда Нил Армстронг спустился с посадочного модуля «Орла», чтобы совершить свой «гигантский прыжок» в 1969 году, это было запечатлено чёрно-белым телевизором с медленной развёрткой (SSTV) с разрешением всего 320 строк и частотой 10 кадров в секунду. Передача, переданная через сеть дальней космической связи НАСА , была нечёткой, с бликами и низкой контрастностью. Доступной полосы пропускания в 900–1000 килогерц было недостаточно для передачи цвета. Ситуация немного улучшилась с «Аполлоном-12» , у которого была более широкая полоса пропускания в 2–3 мегагерца, что позволяло вести цветную съёмку — по крайней мере, до тех пор, пока видеокамера случайно не была направлена на солнце , и солнечная радиация повредила её вакуумную трубку.
Вскоре пилотируемые миссии НАСА «Артемида» на Луну будут оснащены цветными камерами высокой и сверхвысокой чёткости с частотой кадров до 60 в секунду. Но, несмотря на значительное развитие технологий с 1969 года, для успешной видеосъёмки посадки на Луну по-прежнему существует множество проблем. Одной из таких проблем остаётся пропускная способность, а также задержка сигнала с Луны в 1,3 секунды, учитывая яркое солнечное сияние, резко отражающееся от лунной поверхности, и лунную пыль , которая, похоже, проникает в каждый её уголок.
Европейский астронавт Маттиас Маурер делает селфи во время имитации прогулки по Луне.(Изображение предоставлено: ESA/M. Cowan)
Таким образом, съемка подробных фотографий и видеозаписей происходящего на поверхности Луны и передача их на Землю , учитывая все эти сложности, — это приобретаемый навык. Мы пока не можем просто слетать на Луну и попрактиковаться, поэтому следующим шагом будет смоделировать условия Луны где-нибудь на Земле.
Именно в этом и заключается цель комплекса LUNA в Кёльне (Германия), представляющего собой совместный проект ЕКА и Немецкого центра аэрокосмической техники (DLR). Идея заключается в создании максимально реалистичной лунной среды для испытания роботизированных посадочных модулей, обучения астронавтов и отработки навыков работы с оборудованием, в том числе, в данном случае, с камерами.
С этой целью специалисты по обработке изображений из Консультативного комитета по системам космических данных (CCSDS), в состав которого входят представители 28 стран, собрались на борту станции LUNA, чтобы попрактиковаться в съемке астронавтов, играющих в имитацию лунной среды.
Пребывание на станции LUNA дало Мелани Коуэн, эксперту по обработке изображений и моделированию, представителю ЕКА в рабочей группе по динамической обработке изображений и их применению в CCSDS, «возможное представление о том, каково это — быть на Луне», — говорится в её заявлении . «Ближе к реальности невозможно. Снимать и фотографировать в этой сюрреалистической обстановке было особенным и сложным опытом».
Действительно, эта имитация луны была настолько реалистичной, что Коуэну и его коллегам-экспертам по визуализации пришлось надеть защитную одежду, чтобы предотвратить вдыхание искусственной лунной пыли, а также её попадание на волосы или одежду. Пыль может стать серьёзной проблемой для астронавтов, проводящих значительное время на поверхности; она настолько мелкая, что проникает повсюду, прилипая к поверхностям и потенциально засоряя оборудование.
Эксперт по обработке изображений Мелани Коуэн в защитном снаряжении для съемки в условиях имитированного лунного ландшафта.(Изображение предоставлено: ESA/DLR – М. Дигелер)
Итак, облачившись в защитную одежду, напоминающую скафандры, которые используют в чистых помещениях, специалисты по обработке изображений засняли кадры того, как астронавты спускаются с имитационного лунного модуля, исследуют поверхность и даже делают селфи — то, что Нил Армстронг, возможно, пожалел бы, что не имеет возможности сделать. (Известно, что изображений Армстронга на Луне немного, поскольку во время большей части своей исторической прогулки по Луне он носил с собой камеру Hasselblad . ) Целью съемки селфи было посмотреть, сколько деталей можно запечатлеть в отражении на забрале шлема астронавта.
Полученные изображения и видео предназначены для использования в качестве справочных файлов для реальных объектов, чтобы астронавты и специалисты по обработке изображений могли лучше понять, какие настройки камеры использовать и насколько большими могут быть полученные файлы изображений или видео при передаче.
«Эти усилия должны помочь агентствам и компаниям создать истинную реальность для видеоприложений и оборудования», — заявил Фальк Шиффнер, представитель DLR в рабочей группе CCSDS по движущимся изображениям и приложениям. «Мероприятия по улучшению качества видео касаются не только лунных снимков, но и всех космических передач».
Снимать качественные кадры на Луне не так просто, как на Земле. Во-первых, поскольку на Луне нет заметной атмосферы, рассеивающей солнечный свет, контраст между участками, непосредственно освещёнными солнцем, и участками в тёмной тени может привести к пересвеченным дневным участкам и полностью чёрным теням. Кроме того, медленный восход и закат солнца в течение двух недель в любом месте приводит к медленному изменению условий. Чтобы воспроизвести всё это на станции LUNA, пришлось пройти множество проб и ошибок с углами съёмки и освещением.
«Мы испробовали различные имитаторы и методы солнечного света, чтобы воспроизвести освещение Луны солнцем», — сказал Коуэн. «Мы исследовали влияние теней от камней и внутри кратеров. Предварительные тесты показали, что HDR-видео обеспечит более детальную съёмку затенённых участков лунной поверхности».
Маттиас Маурер из ЕКА делает снимок с помощью прототипа лунной камеры во время недавних учений.(Изображение предоставлено: ESA/M. Cowan)
HDR означает «высокий динамический диапазон» и позволяет значительно улучшить контрастность изображения или улучшить его цветопередачу. Производитель камер Nikon уже объединился с NASA для разработки модифицированной камеры Nikon Z9, которая будет использоваться астронавтами в случае их высадки на Луну в рамках миссии «Артемида-3» . Nikon Z9 обладает возможностями HDR и UHD (сверхвысокой чёткости), которые будут необходимы для съёмки на необычном и мрачном лунном ландшафте.
Доставить 8K UHD-видеокамеру на Луну — это одно, но передача всех этих данных обратно на Землю в режиме прямой трансляции (или настолько прямой, насколько это возможно с задержкой в 1,3 секунды) накладывает ограничения на доступную полосу пропускания. В частности, кадры с большим количеством движения называют «убийцами кодеров», поскольку они значительно увеличивают скорость передачи данных. На практике данные, передаваемые с Луны, будут сжаты, как это уже происходит, например, с Международной космической станции , но даже в этом случае потребуется найти способы втиснуть их в доступную полосу пропускания без существенных потерь.
Помощь может вскоре прийти благодаря инициативе Европейского космического агентства «Moonlight » , в рамках которой планируется запустить на орбиту вокруг Луны созвездие из пяти спутников. Четыре из этих космических аппаратов будут помогать будущим миссиям в навигации, а один обеспечит высокоскоростную связь между лунной поверхностью, космическими аппаратами на лунной орбите или летящими к Луне, и наземными станциями на Земле. Планируется, что «Moonlight» будет полностью готов к эксплуатации к 2030 году.
Редкий момент был запечатлен астрономами на дневном небе: астероид, падающий на Луну. Поскольку Луна не имеет атмосферы, астероиды не сгорают, как на Земле, они падают на поверхность с невероятной скоростью, оставляя после себя новые кратеры. Большинство пятен, которые мы видим сегодня на Луне, являются результатом таких жестоких воздействий, которые происходили на протяжении миллиардов лет. Запечатлеть одного из них — это увидеть, как пишется история Луны
На снимке виден характерный след, который образовался в результате удара зонда о поверхность на высокой скорости.
Напомним, что Resilience садился на Луну 5 июня. Все выглядело очень перспективно, но буквально за пару минут до планируемой посадки связь с аппаратом внезапно прервалась. Позже причиной аварии назвали задержку в получении данных от лидара, показывавших расстояние до поверхности. Из-за этого Resilience не успел затормозить и разбился.
Автоматический спускаемый аппарат «Одиссей» должен приземлиться возле южного полюса Луны сегодня, 22 февраля в 17:30 по восточному стандартному времени (23 февраля в 1:30 по Москве). НАСА Intuitive Machines начнут прямую трансляцию в 16:00 по восточному стандартному времени (23 февраля в полночь по Москве).
На посадке ночью можно словить несколько типов визуальных иллюзий.
Например, когда огни полосы горят слишком ярко и нет осевых огней, то возникает ощущение, что самолет летит выше над полосой, чем на самом деле. Это может привести к грубой посадке или приземлению до "знаков".
От визуальных иллюзий спасает опыт и ориентирование на показания приборов.




Комментарии