


Оторвись от земли: Катунь с дрона
Взлетаем над серым сердцем Алтая. Короткий полет над бурной и неостановимой Катунью. Почувствуйте масштаб и силу сибирской тайги за несколько секунд.
Сохраняй посты, комментируй и ставь оценки
Взлетаем над серым сердцем Алтая. Короткий полет над бурной и неостановимой Катунью. Почувствуйте масштаб и силу сибирской тайги за несколько секунд.

Стартап SYOS представил подводный беспилотник SU10 с ИИ, способный погружаться на глубину до 500 метров и нести полезную нагрузку в 10 килограммов. Аппарат предназначен для защиты подводной инфраструктуры, инспекций и проведения интервенционных работ.
По данным Marine Technology News, SU10 может работать автономно до четырёх часов на собственной батарее, однако при подключении к источнику питания на поверхности время миссии становится практически неограниченным. Привязной кабель передаёт не только электроэнергию, но и данные через сверхтонкое оптоволокно, что позволяет оператору при необходимости получать живой видеопоток и брать управление на себя вручную.
Запуск дрона возможен тремя способами, с берега, с пилотируемого корабля-носителя или с более крупного безэкипажного надводного судна, также построенного SYOS. Система запуска и возврата интегрирована с фирменным автономным программным обеспечением компании.
Главное преимущество SU10 кроется не в самом аппарате, а в проприетарном программном стеке AAIM и аппаратной экосистеме SYOS. Компания уже разрабатывает беспилотники для воздуха, суши и поверхности моря, а AAIM объединяет возможности всех платформ в единый координируемый комплекс. Это позволяет проводить сложные операции и обеспечивать более гибкую реакцию на любые ситуации, с которыми может столкнуться оператор.
Подход напоминает концепцию "волчьей стаи" дронов, разработанную Китаем для НОАК, но с расширенным охватом сред, выходящим за пределы суши и моря.
Конкретный сценарий применения SU10 связан с мониторингом подводных кабелей. Аппарат может находиться под водой, оставаясь привязанным длинным кабелем к надводному судну. При обнаружении нарушения дрон немедленно оповещает оператора, который проверяет информацию и при необходимости задействует дополнительные ресурсы, в том числе автоматически, если рядом есть другие беспилотники SYOS.
По заявлению разработчика, подобные операции обходятся значительно дешевле миссий с использованием пилотируемых судов, что делает технологию доступной даже для государств с ограниченным бюджетом, заинтересованных в защите критической инфраструктуры.

Турецкий исследователь Юнус Индже представил детали распыляемого радиопоглощающего материала (РПМ), предназначенного для нанесения на дроны и другие малые беспилотные летательные аппараты.
По данным Defence Blog, Индже и его небольшая оборонная исследовательская фирма работали над материалом под названием Kürşat 3.0 более семи лет. Исследователь поделился с изданием тестовыми видеозаписями, демонстрирующими заявленное ослабление сигнала на 43 дБ.
Это значительно превышает показатели широкополосных покрытий, протестированных академическими исследователями в стандартизированных условиях, где типичное снижение составляет от 20 до 30 дБ. Однако заявления разработчика пока не прошли независимую экспертизу, которая могла бы подтвердить реальную эффективность покрытия и его способность затруднять обнаружение БПЛА.

Дроновая война стремительно набрала обороты в последние годы. Военные конфликты последних лет наглядно продемонстрировали, как дешёвые и компактные аппараты способны эффективно останавливать продвижение танковых колонн стоимостью в сотни миллионов долларов.
На фоне этого армии по всему миру разрабатывают экономически эффективные способы борьбы с этой новой угрозой – от лазеров и микроволнового оружия до старой доброй кинетической энергии. Операторы и производители дронов в свою очередь работают над тем, чтобы сделать аппараты менее заметными для радаров.
Традиционные технологии малой заметности используют комбинацию отражения и поглощения для снижения радарной сигнатуры. Именно по этой причине F-117 Nighthawk, первый полноценный боевой стелс-самолёт, имел множество угловатых поверхностей вместо привычной гладкой обшивки истребителей.
Развитие вычислительных мощностей позволило инженерам совместить аэродинамику и отклонение радарных волн – современные стелс-самолёты вроде B-21 Raider и F-35 Joint Strike Fighter выглядят значительно более обтекаемыми по сравнению с F-117.
Отклонение сигнала обеспечивает основную часть стелс-возможностей летательного аппарата, а РПМ преобразует радарные волны, которые не удалось отклонить от приёмника, в тепло. Индже утверждает, что разработанный его командой материал использует вулканический базальт и пемзовые структуры. Эти материалы потенциально могут работать, так как их микроскопическая пористость позволяет улавливать электромагнитные сигналы.
Kürşat 3.0 может стать серьёзным прорывом, если независимые учёные подтвердят его эффективность. Многие БПЛА настолько малы, что их и так сложно обнаружить на больших дистанциях – так что нанесение распыляемого РПМ лишь усугубит проблему для систем ПВО, использующих традиционные радарные установки.
Впрочем, это покрытие не решает всех проблем стелс-маскировки дронов. Большинство БПЛА проектируются для эффективности и скорости, а не для малозаметности, и лишены необходимой геометрии для отклонения радарных сигналов. Особенно это касается квадрокоптеров, где четыре открытых лопасти легко отражают сигналы обратно к радару.
Но так как дроны зачастую и без того крошечные, покрытие Kürşat 3.0 способно повысить их выживаемость и затруднить операторам ПВО обнаружение целей на экранах радаров.

Статуя изображает Будду Шакьямуни в сидячем положении (Маравичай: มารวิชัย), она имеет высоту 45 метров и ширину 25,45 метров. Сделана из бетона и покрыта бирманским белым мрамором. Статуя является главным Буддой храма Ват Китти Шанкарам.
В видео использована наша песня: Dub Kraft - я потому что ты [Japanese remake] 2026 あなたがやったから私もやった 🎧 Listen on all platforms: https://band.link/TXaAz 📺 Watch on YouTube: https://youtu.be/gwo81be6MkIк
И создали автономную роборыбу и носимый насос без громоздких трансформаторов

Инженеры из Китая создали диэлектрические эластомерные актуаторы для мягких роботов, которым для работы требуется всего 200 вольт вместо типичных для таких устройств нескольких киловольт напряжения. Используя разработку, они собрали несколько автономных мягких роботов: роборыб двух типов, ползающего робота и небольшой носимый жидкостный перистальтический насос, который можно использовать для охлаждения кожи рук. Статья с описанием материала и роботов опубликована в журнале Science Robotics.
Диэлектрические эластомерные актуаторы нередко называют искусственными мышцами. Они состоят из тонкой пленки эластомера между двумя мягкими электродами. При подаче на них напряжения электростатическая сила сжимает пленку по толщине, в результате чего она расширяется ее по площади, создавая механическое усилие. Такие актуаторы отличаются большими деформациями, высокой плотностью энергии, быстрым откликом и отлично подходят для создания мягких роботов.
Однако при всех плюсах эти актуаторы имеют один существенный недостаток — для их работы обычно требуется напряжение порядка нескольких киловольт, так как материалы для них обладают низкой диэлектрической проницаемостью. Высокое напряжение создает угрозу безопасности и усложняет систему электропитания, что ограничивает применение технологии в автономных роботах и носимых устройствах.
Существуют четыре основных пути снижения рабочего напряжения: оптимизация механических свойств эластомера, повышение его диэлектрической проницаемости, создание на его основе многослойных конструкций и использование ультратонких пленок. До сих пор каждая из этих стратегий применялась по отдельности и без особого успеха. Однако инженеры под руководством Ши Е (Ye Shi) и Ли Тефэна (Tiefeng Li) из Чжэцзянского университета смогли применить их все одновременно. За основу они взяли эластомер PHDE, структура которого состоит из двух молекулярных полимерных цепочек разной длины, и добавили в него органическую соль LiTFSI (бис(трифторметансульфонил)имид лития). Ионы этой соли связываются с полимерными цепями через литиевые и водородные связи, что повышает диэлектрическую проницаемость, не разрушая структуру материала.
Полученный эластомер HK-PHDE (high-dielectric constant processable high-performance dielectric elastomer) показал диэлектрическую проницаемость около 13 (при частоте один килогерц) и модуль Юнга 0,56 мегапаскаля. В испытаниях пленки этого эластомера толщиной 20 микрометров без предварительного дополнительного растяжения достигли деформации по площади 110 процентов при электрическом поле 50 вольт на микрометр. Для сравнения, исходный PHDE без добавки LiTFSI преждевременно разрушался из-за электромеханической неустойчивости, а его более жесткий вариант демонстрировал существенно меньшие деформации.

Для масштабирования механической отдачи при сохранении низкого напряжения инженеры собрали из пленок HK-PHDE многослойные актуаторы методом сухого ламинирования. Десятислойные актуаторы (около 0,044 грамма) при электрическом поле 20 вольт на микрометр при подъеме 300-граммового груза — в 6800 раз тяжелее себя — достигли плотности энергии 38,4 джоуля на килограмм. На частоте 10 герц расчетная плотность мощности составила 452 ватта на килограмм, что превосходит показатели натуральных мышц. При уменьшении толщины однослойной пленки до 10 микрометров рабочее напряжение снизилось до 200 вольт.
На основе этих актуаторов инженеры собрали несколько мягких устройств, для каждого спроектировав компактную гибкую электронную плату. Носимый на запястье перистальтический насос на цилиндрическом актуаторе оказался способен перекачивать воду со скоростью около 1,9 миллилитра в минуту при 200 вольтах, стабильно работая на протяжении более 100 тысяч циклов. Робот-манта с плоским 20-слойным актуатором плавал со скоростью 0,2 длины тела в секунду при 200 вольтах, а робот в форме луны-рыбы длиной 8,5 сантиметра на двух актуаторах ― со скоростью 0,13 длины тела в секунду. При этом независимое управление актуаторами позволяет роборыбе поворачивать. Ползающий робот, изготовленный ламинированием 30-слойного HK-PHDE актуатора прямо поверх электронной платы, ползал со скоростью 0,33 сантиметра в секунду при напряжении 200 вольт. Исследователям удалось запитать его от стандартной бытовой электросети 220 вольт вместо батареи.

Авторы планируют снижать рабочее напряжение и дальше, для чего в будущем потребуются растяжимые электроды с более низкой жесткостью: нынешние электроды из углеродных нанотрубок ограничивают работу пленок тоньше пяти микрометров. Кроме того, разработчики намерены интегрировать в роботов сенсорные и коммуникационные модули, чтобы те могли самостоятельного ориентироваться в среде и принимать решения.
Актуаторы на основе диэлектрических эластомеров использовали инженеры из Массачусетского технологического института для создания миниатюрного четырехкрылого дрона-орнитоптера. При массе 750 миллиграмм он способен продержаться в воздухе более 1000 секунд и обладает достаточной маневренностью, чтобы точно следовать по сложной траектории со скоростью 30 сантиметров в секунду.
Лис в лётном костюме размером 15 см. Поворотная голова на шплинтовом креплении, подвижность лапам и хвосту придает каркас из медной проволоки. Квадрокоптер, размером 5 см. и пульт, размером 1,5 см., крепятся к лапам с помощью резинки.


Инди-разработчик Ингмар Трамп работает над Drone Sector – проектом, который объединяет роль штурмового ганшипа AC-130 с возможностями наблюдения беспилотника MQ-9 Reaper в футуристическом сеттинге. Демоверсия уже доступна в Steam и обещает тактическую глубину с акцентом на планирование и исполнение миссий.
В Drone Sector игроки управляют продвинутым боевым беспилотником, обеспечивая огневую поддержку с воздуха и координируя наземные отряды через команды. Концепция проста: удерживать войска в живых, выполнять задачи, собирать ресурсы и вербовать инженеров, попутно исследуя улучшенное вооружение для ганшипа и отрядов.
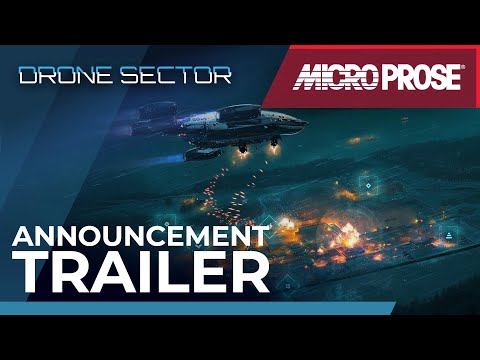
Миссии требуют стратегических решений о сборе ресурсов. Наземные отряды можно отправить в здания или ключевые точки для добычи важных материалов и исследовательских документов, но это сопряжено с риском. Задержись слишком долго – и можешь потерять отряд под натиском превосходящих сил противника. Решение, когда эвакуировать людей, а когда рискнуть ради ценных наград, лежит на игроке.
Между миссиями на базе можно улучшать ганшип, отряды и оружие. Управление производством боеприпасов и исследование новых технологий повышают шансы на выживание в поле. Технологическое превосходство становится ключевым фактором против численно превосходящего врага.
Игра предлагает несколько режимов камеры – цветной, ночное видение и тепловизор. Разработчик недавно улучшил последний, сделав его ещё более мощным – теперь он видит сквозь обычные дымовые гранаты, как в реальной жизни. Также появилась настройка отключения индикации врагов на HUD, что значительно усложняет прохождение – приходится выискивать противников самостоятельно.

Трамп активно дорабатывает проект. Последние обновления включают улучшение общего интерфейса и внутримиссионного HUD, работу над системами сохранения, прогрессии исследований и производства боеприпасов. На новой карте наземные войска слишком много жалуются на "Нас обстреливают!", что, впрочем, добавляет реализма.
Drone Sector позиционируется не как чистый военный симулятор, а как тактическая игра с фокусом на планировании и исполнении миссий, но с большей гибкостью в дизайне заданий и арсенале. Рукодельные уровни сочетаются с рандомизированными миссиями, создавая баланс между предсказуемостью и неожиданностью.
Студент придумал простой адаптер, который превращает дрон в ручную «камеру на стабилизаторе». Идея родилась не в лаборатории, а на съемках, когда взлетать нельзя или некогда доставать отдельный риг.

Студент Тайлер Стауб вместе с братом Калвином использует для съемок небольшой дрон-сервис для локального бизнеса. На выездах он постоянно упирался в одну и ту же мелочь: нужен общий план и крупный план «с земли», а полет ограничен правилами безопасности или задачей. Менять сетап ради пары кадров — значит терять время и тащить лишний вес.
Так появился «Дронбал» (Dronebal) — крепление, которое заставляет уже купленный дрон работать как ручная камера.


Логика Тайлера Стауба простая: дроны и так умеют снимать качественно, у многих есть трехосевой подвес и нормальная картинка — нужно только «сшить» дрон с пультом в удобный ручной инструмент.
Так, внутри дрона Стауба — 48-мегапиксельный сенсор формата 1/1.3», эквивалент 24 мм со светосилой f/1.4, RAW DNG и видео 4K до 100 к/с, плюс 10-битные профили D-Log M и HLG.
То есть потенциал для использования вне воздуха тоже есть.


До финального решения студент дошел через «полевые» прототипы из картона. Первая концепция — что-то вроде «летающего поводка», когда дрон удерживают механически, — провалилась.
Тогда Стауб перешел к более естественной схеме: крепление связывает дрон с контроллером.
В CAD-системе SOLIDWORKS он сделал около десяти итераций, добиваясь прочности и баланса — важно, чтобы центр тяжести не убивал запястья.

Так можно держать систему высоко или низко, а наклон камеры управлять колесиком на пульте, используя экран и подвес дрона по максимуму.
Пока это микропартия: Стауб стартует с 30 штук, собирает отзывы и думает о масштабировании. Цена Dronebal — $30.
Команда ученых из Университета Хайфы и стартапа Skana Robotics разработала технологию, позволяющую группам подводных роботов обмениваться данными на больших расстояниях без всплытия на поверхность.

До сих пор подводные роботы для передачи данных друг другу были вынуждены подниматься на поверхность. Это очень неудобно, поскольку дроны могут обмениваться данными только в том случае, когда все находятся на поверхности, то есть время подъема надо синхронизировать, а для этого им нужно сначала «договориться». Но альтернатив не было.
Связь под водой крайне затруднена: радиоволны практически не распространяются в водной среде, оптические каналы работают только на расстоянии нескольких метров, а акустические сигналы имеют очень низкую пропускную способность — от десятков до десятков тысяч бит в секунду. Кроме того, акустическая связь страдает от высоких задержек и помех.
Теперь ученые создали систему управления группой подводных беспилотных аппаратов. Система решает одну из главных проблем подводных групповых операций — коммуникацию между аппаратами.
Прорыв заключается не в новом типе сигнала, а в радикально более эффективном использовании существующих акустических каналов. Профессор Тедди Лазебник из Хайфского университета, возглавлявший исследование, разработал алгоритмы «семантического сжатия». Вместо передачи сырых данных сенсоров система отправляет компактные сообщения высокого уровня: что робот обнаружил, где остается неопределенность, какие действия он предлагает предпринять. Это позволяет втиснуть критически важную информацию в узкий акустический канал.

Система связи позволяет реализовать распределенное планирование. Аппараты могут самостоятельно принимать решения о перераспределении задач: передать обнаруженный объект ближайшему соседу, сформировать поисковую линию или перенаправить часть группы на инспекцию, продолжая работать в рамках общей миссии флота.

Тедди Лазебник объясняет, что команда намеренно отказалась от новейших ИИ-технологий в том числе от больших языковых моделей в пользу более проверенных и математически обоснованных алгоритмов. Они дают более предсказуемые и проверяемые результаты. Современные нейросети мощнее, но их поведение более «шаткое», что критично для военных применений.
Система дает возможность развертывать сотни беспилотных аппаратов в одной операции с координацией действий как на поверхности, так и под водой. Помимо оборонных задач, технология может применяться для защиты и охраны подводной инфраструктуры.

В Турции орёл перепутал дрон с добычей и схватил его. Птица некоторое время держала беспилотник в когтях, а затем, поняв, что эту хрень нельзя съесть, сбросила его на склон горы.
Владельцу беспилотника пришлось вызвать альпинистов, чтобы вернуть оборудование. Операция на высоте около 3000 метров заняла почти 6 часов и оказалась успешной - дрон не получил серьёзных повреждений и был возвращён владельцу в рабочем состоянии.

То есть в птичий мозг встраивается чип, загружается задание на полет, и птица «хочет» лететь туда, куда надо.
При этом без какой-либо дрессировки. Зачем тратить время на обучение голубя командам, когда достаточно стимулировать нужные части его мозга, чтобы добиться от него желаемого?
Итак, в мозг вживляются электроды. Они в свою очередь подключаются к стимулятору, который птица и носит в рюкзаке на спине. Там же располагается и контроллер, содержащий информацию о полетном задании. Эта система посылает в мозг определенные сигналы, которые заставляют птицу лететь туда, куда нужно. Управляется все при помощи GPS.

Но чтобы электроника работала, ей нужно питание – и не хлебными крошками. Для этой цели инженеры приспособили солнечные батареи, которые также разместили непосредственно на голубе.
Инженеры решили, что строить с нуля БПЛА – это уже моветон, и пора превращать в них живые организмы. Тем более, как уверяют разработчики, эта операция никак не влияет на продолжительность жизни птицы. Электроды с высокой точностью размещают в нужных частях мозга, без повреждения важных зон.
С помощью таких голубей можно патрулировать территории и проводить поисково-спасательные операции. В отличие от обычных дронов голуби-киборги «прослужат» дольше, пролетят на большее расстояние и не свалятся никому на голову в самый неподходящий момент. А значит, такие биодроны можно эксплуатировать в городских условиях.

Переживать за то, что голубю удастся заснять что-то лишнее, не стоит: все лица на изображениях будут размыты, а персональные данные – стерты.
Пока методику тестируют на голубях, но в биодрона можно превратить по сути любую птицу. Так, если потребуется увеличить вес аппаратуры, дроном попробуют сделать ворону, для наблюдения за объектами на берегах водоемов планируется использовать чаек, а над морскими акваториями будут дежурить альбатросы.
Гении нацепили на летательный аппарат ободок от домашнего вентилятора.
В давние времена, когда полёты были разрешены, посетил я остров буян что в Пермской области.


Местные говорят, что весной топит все прям до деревьев, но большую часть года вполне доступна высадка и шашлык.
Беспилотник направили через лыжника, который делал трюк.
Китайский дрон освещает ночное небо в Мьянме, чтобы мчсники могли эффективнее разбирать завалы после землетрясения.


